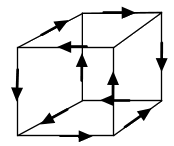
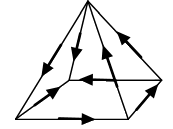
H(旋度) 层级形状函数

当 Maxwell 方程规范化为将磁矢势作为非独立变量的方程时,微分方程包含二阶旋度-旋度导数,使其积分弱型包含一阶旋度导数。此外,切向连续条件施加在矢势上,要求衍生的微分场具有较高的精度。这些问题需要切向分量在空间域上连续且旋度已明确定义的形状函数。满足这些要求的典型插值函数是 H(旋度) 共形层级形状函数。

形状函数的形式取决于单元拓扑和阶。Simcenter STAR-CCM+ 提供第一类的 2D 和 3D 最低阶 Nédélec 单元 [964]。

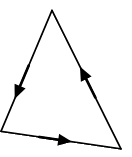
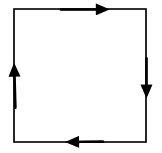
2D 单元
三角形

四边形

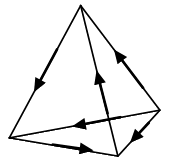
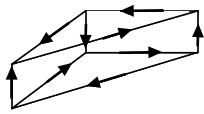
3D 单元
四面体

楔形体

六面体

棱锥体

考虑 n 边单元。变量 u 的分布可以近似为:

u=NMuM
(4952)
其中:
  • 指数 M=1,...,n,标识单元的自由度
  • uM 为第 个标量自由度M
  • NM 为矢量 H(Curl) 共形函数,将确定标量值 的贡献uM u
尤其是,对于第一类的最低阶 Nédélec 单元:
  • 自由度位于单元边
  • 自由度数与单元边数一致
  • 自由度可以标识为每个边上切向分量的一阶矩:
    uM=∫EMA⋅τ⁢  ds
    (4953)

    其中 为沿边的切向矢量τ EM

  • 形状函数在单元边上具有恒定的切向追踪:
    NM⋅τEN=1|EN|δMN
    (4954)

    这会产生基础的波节性。

    下面介绍四面体单元形状函数。

    四面体


    在四面体中,节点 e1 和 e2 之间的边 EM 的边形状函数定义为:
    N^M=∇ξNe1Ne2−Ne1∇ξNe2
    (4955)
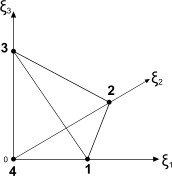
    尤其是,对于参考单元中节点 1 和 4 之间的边,形状函数采用显式形式:
    N^[1;4]=[−1+ξ2+ξ2−ξ1−ξ1]
    (4956)
    该形状函数具有沿边 [1;4] 的切向分量,但与所有其他边垂直。

高阶形状函数

使用高阶有限元法时,(除了用于最低阶方案的自由度之外)还会使用其他自由度来离散化有限元空间。附加自由度依次添加到边,随后添加到面,最后添加到网格单元内侧。

高阶形状函数以层次结构方式表达,即任何 阶单元的有限元形状函数集包含 阶单元的形状函数集。 p p − 1

这样,任何高阶单元的形状函数都根据顺序最低阶单元的形状函数构建。最低阶形状函数可保持与上述形状函数精确一致。构造 H(Curl) 有限元共形函数的多项式的系数通常通过递归公式 [reflink] 计算得出。

通过在每个单元 上定义局部有限元空间 来确保单元的 H(curl) 符合性,并且其属性是:任意函数 在所有单元边 和单元面 上的切向轨迹属于特定阶 的多项式空间 [reflink]。 K V p v E F p
V p ( K ) : = { v ∈ ( P P C ( K ) ) 3 |   t r τ , F ( v ) ∈ P p F ∀ F ∈ ℱ K , t r τ , E ( v ) ∈ P p E ∀ E ∈ ε K }
(4957)
p 表示对应于单元边、面和网格单元自身的多项式次数集,定义如下:
p = { p E 1 , ... , p E n ( e d g e s ) , p F 1 , ... , p F n ( f a c e s ) , p C   }
(4958)
V p ( K ) ∇ W p + 1 ( K ) ⊂ V p ( K ) W p + 1 ( K ) 多项式度数的集合强制实施了最小阶规则,以使多项式空间 五 p ( K ) ,是明确定义的,并且认为 ∇ W p + 1 ( K ) ⊂ 五 p ( K ) H(One) 一致性局部有限元空间 W p + 1 ( K ) 相关多项式阶次的。
p c ≥ p F ≥ p E
(4959)
函数对边和面的切向轨迹分别定义为 [reflink]:
t r E , τ ( v ) : = t r E ( v ⋅ τ )
(4960)
t r F , τ ( v ) : = t r F ( n × ( v × n ) )
(4961)

其中 为面法向。 n

由此,定义符合 H(Curl) 的单溶剂有限元的自由度为 [reflink]:
在边上具有广义支撑点的自由度
N i E ( u ) = ∫ E u ⋅ τ v i   d S f o r ⁢     { v i } 0 ≤ i ≤ P E  
(4962)
在面上具有广义支撑点的自由度
⁢   N i F ( u ) = ∫ F ( ∇ F × u ) ⋅ ( ∇ F × v i ) ⁢   d A f o r   { v i }   s u c h   t h a t   { ∇ F × v i }   i s   a   b a s i s   o f   ∇ F × ( P 0 ,   τ p F ( F ) )
(4963)
N i F ( u ) = ∫ F u ⋅ v i   d A f o r   { v i }   b e i n g   a   b a s i s   o f   ∇ F ( P 0 p F + 1 ( F ) )
(4964)
其中 和 ∇ F × v = ( ∇× v ) ⋅ n ( P 0 ,   τ p F ( F ) ) : = ( P p F ( F ) ) 2 ∩ H 0 ( c u r l ,   F )
在网格单元内部具有广义支撑点的自由度
N i C ( u ) = ∫ F ( ∇ F × u ) ⋅ ( ∇ F × v i ) ⁢   d V f o r   { v i }   s u c h   t h a t ⁢   { ∇ F × v i }   i s   a   b a s i s   o f   ∇ F × ( P 0 ,   τ p C ( K ) )
(4965)
N i C ( u ) = ∫ F u ⋅ v i ⁢   d A f o r   { v i }   b e i n g   a   b a s i s   o f   ∇ F ( P 0 p C + 1 ( K ) )
(4966)
其中
( P 0 ,   τ p C ( K ) ) : = ( P p C ( K ) ) 3 ∩ H 0 ( c u r l ,   K )
(4967)
H(Curl) 空间的所生成高阶形状函数根据其公式分为几个类别。形状函数的一部分(不包括最低阶形状函数)称为梯度形状函数,因为它们以 H(One) 形状函数的梯度表示。在某些情况下,可以忽略这些形状函数,因为它们在由于以下恒等导致的离散问题的汇编过程中没有任何贡献:
∇× ∇ N i = 0
(4968)

局部到全局映射

单元域和全局物理域之间的局部到全局映射可确保相邻单元的连续性:
N=j−T⋅N^(ξ(x))
(4969)
其中,j=∂x/∂ξ 且 x 为物理变形的坐标。

形状函数导数

相对于变形坐标的形状函数的旋度由以下公式给出:

∇x×N=j−1j⋅∇ξ×N^(ξ(x))
(4970)

其中 j=det⁡j