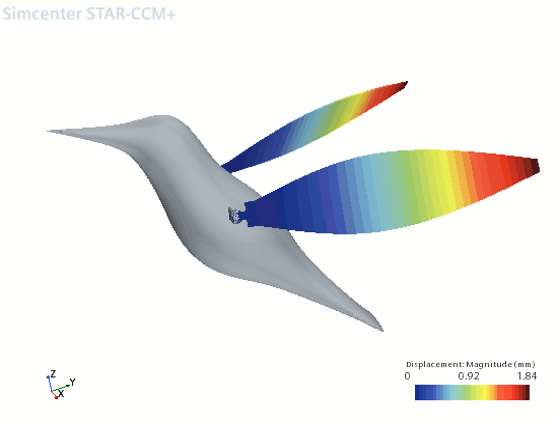
运行模拟
运行模拟之前,定义流体结构耦合求解器的模拟时间、时间步和稳定方法。
要定义求解器参数:
-
选择节点,然后将稳定方法设为动态。
为了监视动态稳定对模拟的影响,残差绘图包含 FSI 动态稳定残差,该残差表示由于应用稳定而施加在实体或 FSI 交界面上的过量力大小。如果残差收敛到零,则动态稳定不会影响求解。
- 使用与扑动周期 1/100 对应的表达式 ${FlappingPeriod}/${StepsPerCycle},选择节点,并设置时间步。
-
选择网格变形节点,然后设置以下属性:
属性 设置 边界层变形 已激活 内部迭代变形 已激活 -
编辑停止准则节点,然后设置下列属性:
节点 属性 设置 最大内部迭代 最大内部迭代 5 最大物理时间 最大物理时间 3*${FlappingPeriod}-1E-8 最大步数 已启用 停用 在 Simcenter STAR-CCM+ 中,数字具有有限精度。由于当最大物理时间等于或大于模拟时间时模拟将停止,因此请从所需的停止时间 (3*${FlappingPeriod}) 内减去一个很小的量 (1E-8),以确保求解器完成每个循环指定的步骤。
-
单击
 (运行)。
要监视跨 FSI 交界面的数据交换,可在残差图中查看交界面映射 FSI 拉力和交界面位移残差。这些残差将跟踪通过交界面传递的映射 FSI 拉力和位移数据的差异。如果残差收敛到零,则认为求解在 FSI 交界面处处于平衡状态。
- 完成后,保存该模拟。
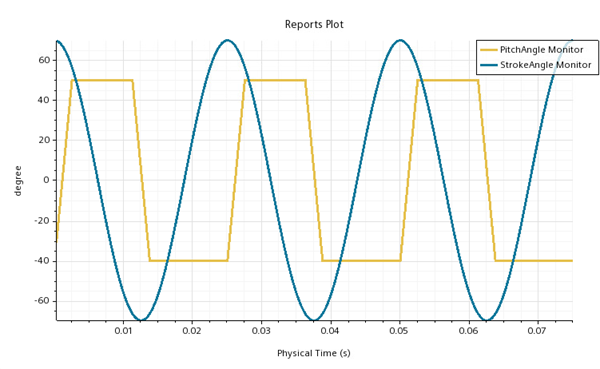
- 预先指定的角度
-
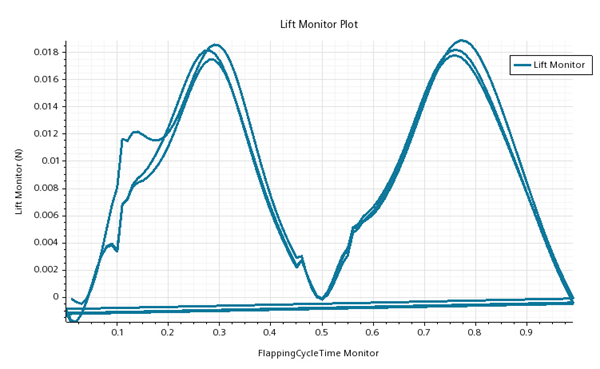
- 周期性升力
- 此绘图将升力显示为扑动周期时间的函数。在每个新周期,升力返回到其初始值。当求解收敛时,每个周期的升力曲线将重叠。
-
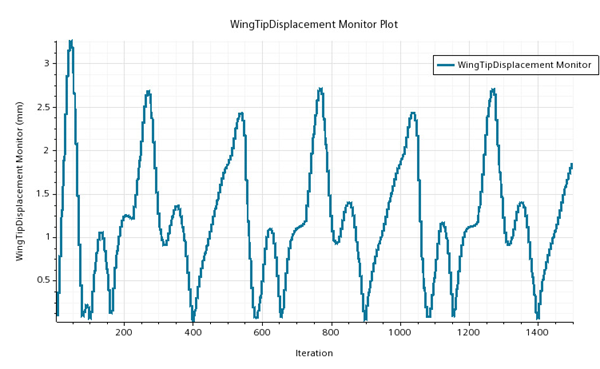
- 翼端位移
-
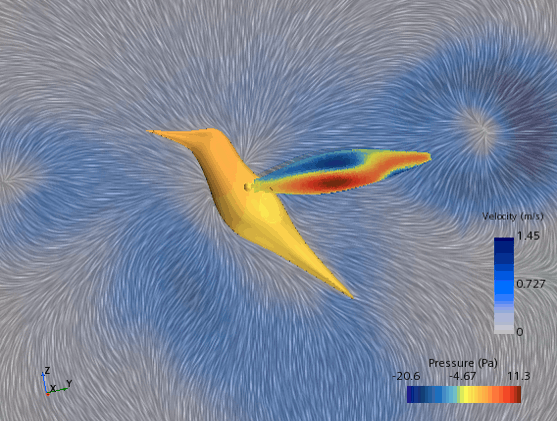
- 流体压力和速度
-
- 机翼变形
-