
刚性接触的超弹性几何体:蠕动泵
蠕动泵是一种移动流体通过软管的装置。它的工作原理是蠕动(圆管的收缩和舒张)。当流体进入柔性圆管时,连接到中心转子的辊会在旋转时压缩管。压缩会在辊后面营造真空,并随着辊的旋转而强制更多流体进入管道。
在本教程中,将对蠕动泵中的软管变形进行建模,同时将转子和外壳视为不可变形的刚性组分。此模拟仅针对固体,不对流体及其与固体组分的相互作用建模。由于问题是对称性的,只需对整个管几何的一半进行建模。
管子固定在入口和出口处,可防止向所有方向移动。转子以 20 rpm 速度逆时针旋转。
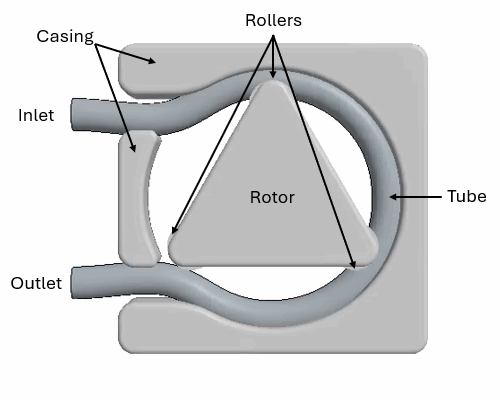 |  |
要对可变形管与刚性部件(外壳和转子)之间的接触进行建模,可以结合使用增广拉格朗日(Uzawa 算法)法和砂浆接触离散化法。
对刚性部件的接触建模时,指定惩罚参数来定义非物理穿透的公差。通常,惩罚参数的值越大,非物理穿透就越小。但是,非常大的值会导致出现收敛问题,而较小的值会导致进行非物理接触建模。增广拉格朗日法降低了对选择优化初始惩罚参数的需要,并可以在需要非常大惩罚参数的情况下改善收敛。