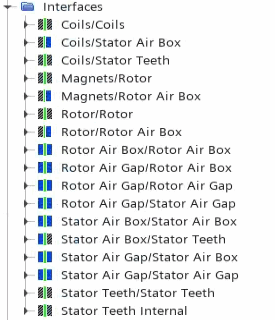
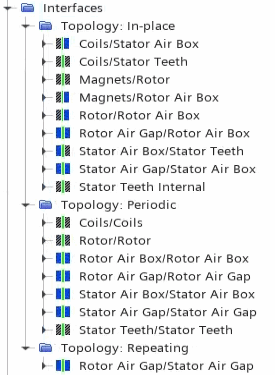
定义交界面

起始模拟包括在固体区域之间预定义的交界面。对于新创建的流体区域,需要额外的交界面。每个交界面都具有原位拓扑、周期拓扑或重复拓扑。

有限元磁矢势模型需要共形交界面。创建所需的交界面时,此操作将自动完成。
由于仅对整台机器的四分之一进行建模,因此需要具有旋转周期性的周期交界面。
  1. 要创建这些交界面:
    1. 右键单击区域 > 运动指定: 旋转 > 转子空气箱节点,然后选择创建交界面。
    2. 对以下节点重复上一步:
      • 运动指定: 旋转 > 转子空气间隙
      • 运动指定: 固定 > 定子空气箱
      • 运动指定: 固定 > 定子空气间隙
    3. 多选刚刚创建的交界面。
    4. 右键单击其中一个选定节点,并选择编辑。
    5. 在多个对象对话框中,设置以下属性并单击关闭:
      节点 属性 值
      [交界面] 拓扑 周期
      周期转换 周期 旋转
      旋转轴 指定轴
      轴 方向 [1.0, 0.0, 0.0]
      物理条件 > 磁矢势周期性 方法 反周期
      反周期周期性可确保磁矢势在交界面的一侧为正,在另一侧为负。它还可以减少对包含奇数个极点的模型的分析。
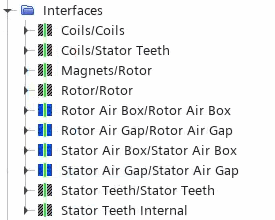
  2. 定义接触区域的交界面:
    1. 多选运动指定: 旋转 > 转子空气间隙和运动指定: 旋转 > 转子空气箱节点。
    2. 右键单击其中一个选定节点,然后选择创建交界面 > 接触模式边界交界面。
    3. 对以下区域重复上两步:
      区域 1 区域 2
      运动指定: 固定 > 定子空气箱 运动指定: 固定 > 定子空气间隙
      运动指定: 旋转 > 转子空气间隙 运动指定: 固定 > 定子空气间隙
      运动指定: 固定 > 线圈 运动指定: 固定 > 定子空气箱
      运动指定: 旋转 > 磁体 运动指定: 旋转 > 转子空气箱
      运动指定: 旋转 > 转子 运动指定: 旋转 > 转子空气箱
      运动指定: 固定 > 定子空气箱 运动指定: 固定 > 定子齿
空气间隙网格重构模型需要在发生网格重构的位置(也就是在静止空气间隙和旋转空气间隙区域之间)存在一个重复的交界面。
  1. 选择交界面 > 定子空气间隙/转子空气间隙节点,然后将拓扑设为重复。
  2. 选择定子空气间隙/转子空气间隙 > 物理条件 > 磁矢势周期性节点,然后将方法设为反周期。
  3. 展开交界面节点,然后多选以下交界面:
    • 转子空气箱/转子空气箱
    • 转子空气间隙/转子空气间隙
    • 定子空气箱/定子空气箱
    • 定子空气间隙/定子空气间隙
    • 转子空气间隙/转子空气箱
    • 定子空气箱/定子空气间隙
    • 转子空气间隙/定子空气间隙
    • 磁体/转子空气箱
    • 转子/转子空气箱
    • 定子空气箱/定子齿
    • 线圈/定子空气箱
  4. 在多个对象 - 属性面板中,将接触设为类型为部件表面接触。


  5. 右键单击交界面节点,然后选择分组依据 > 拓扑。


  6. 保存模拟。