体连接
可以将刚体与另一个刚体或环境相连接。Simcenter STAR-CCM+ 提供了几种方法来对连接进行建模,包括弹力和接触力。
弹簧-阻尼耦合
弹簧-阻尼耦合使用弹力和阻尼力连接两个体或一个体与其环境,其中,弹性部分由胡克定律给出。端点上的总力如下:
在这里, 为作用于第一个端点位置矢量 的力。 为作用于第二个端点位置矢量 的反作用力。 为两个端点之间的距离(标量)。 为弹力消失的距离(弹簧的松弛长度)。 为有效弹性系数, 为阻尼系数。距离变化率 为两个端点的相对速度。两端点相背运动时,为正;相向运动时,则为负。
力的方向由从第一个端点到第二个端点的标准化方向矢量 给出:
在上述方程中, 为弹簧的第一个端点附着的位置,而 为弹簧的另一端。
弹力 使用有效弹性系数 进行定义:
在这里, 为第一个端点的弹力。
最简单的情况是线性弹力定律 - ,有效弹性系数 为常数。
对于非线性弹力定律的一般情况,可以根据已知 计算有效系数:
当 时,可以使用 ,其中, 为弹簧的非线性刚度。
如果已知弹簧刚度 ,则可使用以下方程计算 :
与上述方程类似,当 时,可以使用 。
在某些应用中,松弛长度 超出弹簧的操作范围,甚至可能未知。在此类情况下,可以选择弹簧操作范围之外的任意值 ,有效系数计算如下:
在这里, 为位于参考距离 处的第一个端点的某一参考力。从 到 的距离必须位于弹簧的操作范围内,而 位于范围之外的某个位置。
松弛长度为 且有效弹性系数为 的非线性弹簧的示例如下:
在这里, 、 和 为常数值。弹簧的第一个端点上的弹力如下:
和 的项是 中的多项式。
悬链线耦合
悬链线耦合对弹性的准固定悬链线(如链或牵引绳)进行建模,悬链线悬挂在两个端点之间,承受重力场导致的自身重量。在局部笛卡尔坐标系中,悬链线的形状由以下参数方程组给定:
其中:
在这些方程中, 为重力加速度, 和 分别是无力条件下悬链线的单位长度质量和松弛长度。 为悬链线刚度, 和 为积分常数,取决于两个端点的位置和悬链线的总质量。曲线参数 与悬链线曲线倾角 的关系如以下方程所示:
参数值 和 表示悬链线端点 和 在参数空间中的位置。
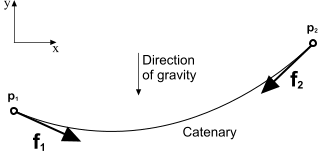
作用于悬链线两个端点的力 和 分别沿着参数值 和 处的悬链线曲线的局部切线矢量方向。它们由以下表达式给定:
且
这些力和生成的悬链线曲线如下图所示。
接触耦合
对于连续体,接触耦合可防止与刚体关联的边界与另一个边界接触,另一个边界可以是计算域的边界(体-环境耦合)或与另一个连续体关联的边界(体-体耦合)。
为了防止接触,模型应用了取决于刚体边界与相对边界之间的距离的接触力。当体边界与另一个边界之间的距离大于用户指定的有效范围时,接触力下降到零。如果距离小于有效范围,则应用排斥接触力。
边界面 上的接触力可以写为:
其中, 为法向分量,它可防止接触; 为切向分量,它对沿相对边界的体的摩擦建模。
接触力将围绕当前的体位置 创建力矩 :
其中, 是面 的面形心位置。体上的总力和总力矩都是体表面的所有面的所有贡献的总和。
接触力的法向分量可以写为:
其中, 为弹性系数, 为阻尼系数, 为面网格面积, 为面形心和相对边界之间的距离, 为有效范围, 为面 旁的边界面的法向。
- 体-体耦合:(5104)
- 体-环境耦合:
其中, 指示体 1 和 2 的质量, 为估计的接触面积, 为两个耦合对象的法向相对冲击速度, 为最小距离。体应该在达到此距离前停止。
通过应用接触力停止体所需的时间计算如下:
- 体-体耦合:(5106)
- 体-环境耦合:(5107)
要解决停止过程,模拟时间步必须足够小于 。或者,6 自由度求解器可以使用子步。上述关系仅适用于弱阻尼。
要计算阻尼系数的值,可应用以下关系:
- 体-体耦合:(5108)
- 体-环境耦合:(5109)
其中, 为描述阻尼量的常数因子。一般情况下, 应足够小 ( ),因为大 值与大时间步组合会导致数值不稳定。
面 上的接触力的切向分量由以下公式给出:
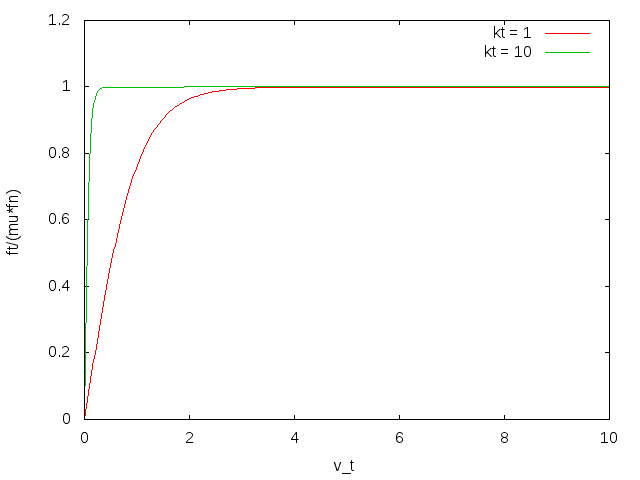
其中, 为摩擦系数, 为 Tanh 系数, 为相对于相对边界的面 的切向速度。
此切向力分量可以对体和边界之间的动摩擦进行建模。不考虑静摩擦。Tanh 函数可在相对滑动速度较小时稳定摩擦力。
当滑动速度 时,摩擦力仅取决于摩擦系数、法向力和相对速度的方向。滑动速度增大时,摩擦力保持不变,具体取决于 。对于较小的滑动速度,摩擦力还取决于速度幅值。