
DFBI 工作流程
与规定的运动不同的 DFBI(动态流体相互作用)运动用于求解由周围流以及附加力与力矩产生的 6 自由度体运动。要设置 DFBI 模拟,首先定义 DFBI 运动,设置 6 自由度体,然后选择实现 6 自由度体运动的模拟方法。
-
可以通过多种不同方式处理 DFBI 设置。选择最适合应用的方式:
DFBI 模拟方法 所有区域的 DFBI 运动 将 DFBI 运动与重叠相结合 将 DFBI 与变形相结合 将 DFBI 运动与滑动交界面相结合 将 DFBI 与 SPH 相结合 描述 6 自由度体和外部区域一起刚性移动。 6 自由度体在可在背景区域中自由移动的重叠区域中进行建模。可以激活所有自由度。 应用 DFBI 嵌入式旋转的益处是,重叠区域与背景区域之间没有相对平移。因此,受 6 自由度体的平移轨迹限制,必须在背景区域中减少网格细化。
有关更多详细信息,请参考将 DFBI 运动与重叠相结合。
6 自由度体的运动通过网格变形实现。可以激活所有自由度。 有关更多详细信息,请参考将 DFBI 运动与变形相结合。
滑动交界面是允许在交界面两侧具有不同移动区域的 DFBI 情况的另一种方式。最常见的示例是: - 带有螺旋桨的船舶
- 位于具有 DFBI 嵌入式旋转运动的波上的船舶。
6-DOF 体表面包括来自使用平滑颗粒流体动力学 (SPH) 模型的表面区域的部件表面(请参见平滑颗粒流体动力学 (SPH))。 此组合适用于两种情况:DFBI 运动学系统,其中系统的运动由其中一个组件的规定运动驱动;DFBI 动力学系统,其中运动基于施加的 SPH 力与力矩计算。
DFBI 运动类型 - DFBI 平移和旋转
- DFBI 平移和旋转
- DFBI 嵌入式旋转
- DFBI 变形
- DFBI 嵌入式旋转,请参见 将 DFBI 嵌入式旋转与滑动交界面结合使用
- 在体运动上叠加运动(例如附加至船的刚性螺旋桨),请参见 将叠加运动添加至 6 自由度体
- DFBI 变形(例如附加至船的可变形螺旋桨),请参见 可变形 DFBI 体
- 无网格 DFBI
示例 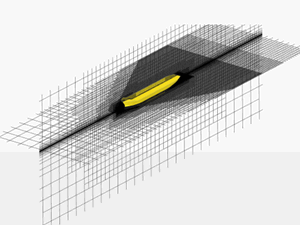
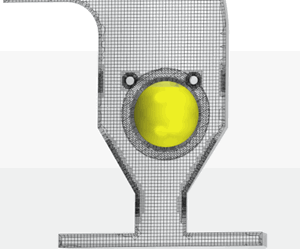
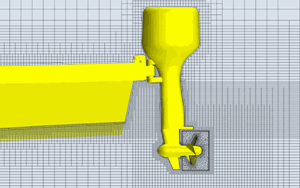
- 创建 6 自由度体。
- (可选)添加叠加运动。
- (可选)耦合 DFBI 体。
- (可选)使用多体运动设置体约束。
- 设置 DFBI 后处理。
- 运行模拟。
有关使用 DFBI 的实用示例,请参考以下教程: