
动态流体相互作用
通过 Simcenter STAR-CCM+ 中的动态流体相互作用 (DFBI),使用已定义的机械和多物理场相互作用(流、DEM、固体应力、EMAG)产生的位移和旋转来模拟一个或多个 6 自由度体的运动。
DFBI 系统可以是动力学的或运动学的:
- 动力系统
- 动力学系统具有一个或多个 6 自由度体,这些体应作用力和力矩(例如,周围流体施加的力)而移动。在每个时间步,Simcenter STAR-CCM+ 都会对每个 6 自由度体施加合力与力矩,并求解运动方程以找出该体的新位置和方向。
除运动学外的所有 6 自由度体运动选项(例如,自由运动、多体运动等)定义一个动力学系统。动力学系统支持所有类型的体耦合。
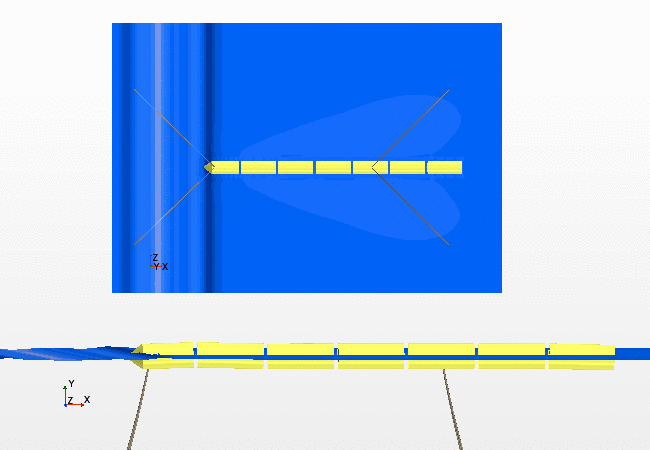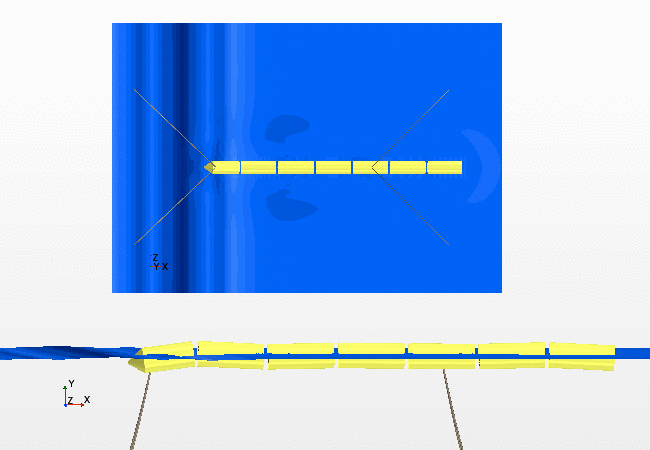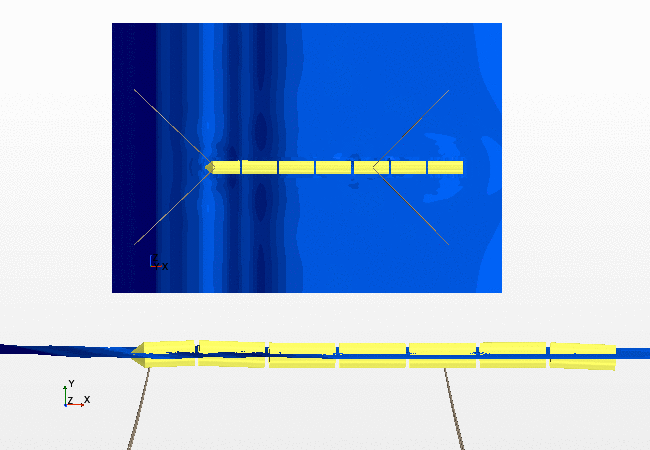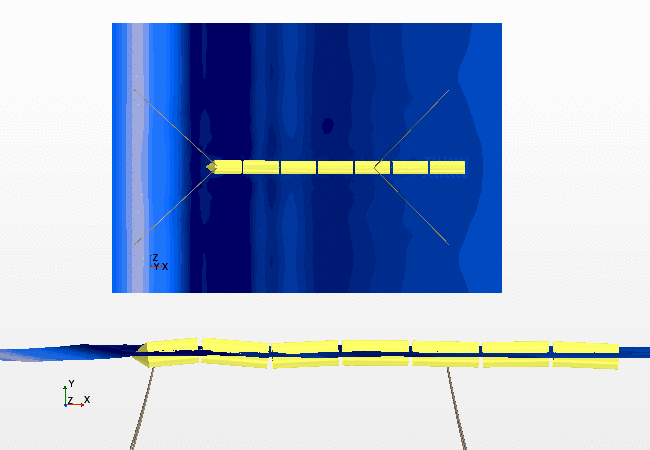
下面显示一个动力学系统示例,即使用球面副连接并用系缆固定于海平面的一系列浮动 6 自由度体:
- 运动学系统
- 运动学系统是指一个或多个 6 自由度体,其中一个体的预定义运动将驱动其他相连体的运动。作用于体的力和力矩不会影响运动。
定义运动学系统的仅有 6 自由度运动选项是运动学。有了运动学系统,可使用旋转副、固定副、齿轮副或行星齿轮副,其中后者定义体之间的运动学关系。体驱动用于驱动运动学系统的运动。旋转驱动是目前唯一受支持的体约束类型。
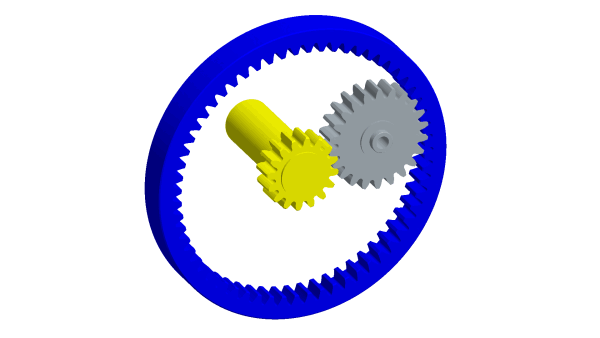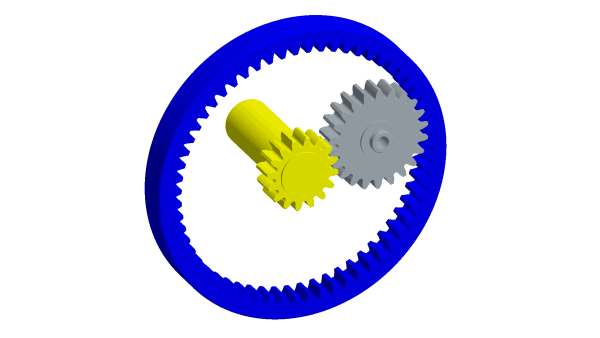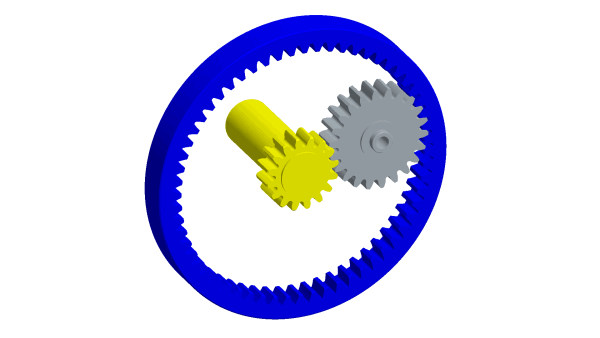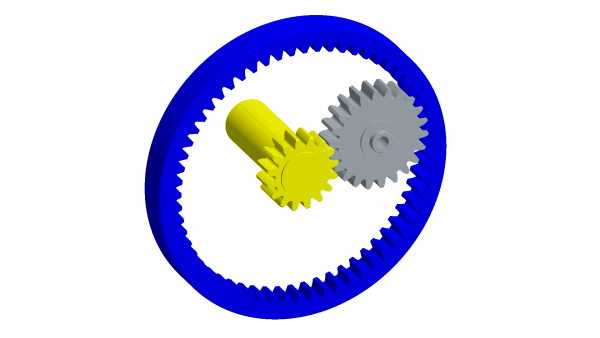
运动学系统示例 - 由运动学求解器计算的齿轮组如下所示:
- 6 自由度体(刚体)
- Simcenter STAR-CCM+ 中的 6 自由度体指示刚体的运动既可以根据作用力和力矩进行动力学计算,也可以不考虑力和力矩而进行运动学计算。共有两种类型的 6 自由度体:
- 连续体:连续体用于需要 6 自由度体才能与流和其他物理项相互作用的应用场景。必须至少创建一个连续体才能设置 DFBI 模拟。
可使用以下连续体:
- 2D 连续体 - 适用于 6 自由度体与物理项相互作用的 2D 模拟。
- 3D 连续体 - 适用于 6 自由度体与物理项相互作用的 3D 模拟。
对于动力学系统,连续体由求解了物理项的相互作用区域的边界定义。此区域需要体网格。对于运动学系统,连续体由无网格表面区域的边界定义。请参见定义运动学运动。
- 机械体:机械体不与流或其他物理项相互作用(重力效应除外),用于可以忽略流相互作用的案例。但是,机械体在动力学案例中仍受外力和力矩的影响,在运动学案例中仍受约束的影响。请参见体耦合和体约束。
- 2D 机械体 - 适用于 6 自由度体不与物理项相互作用的 2D 模拟。重力的影响也被考虑在内。
- 3D 机械体 - 适用于 6 自由度体不与物理项相互作用的 3D 模拟。重力效应在动力学案例中会予以考虑。Simcenter STAR-CCM+ 仅需要不含体网格的部件表面。
对于 6 自由度体,对体点运动和体绕该点的旋转进行建模足以。在许多情况下,此点只是体的质心。体的任何其他部件的相对运动可以基于此确定。在动力学案例中,必须先已知体绕参考点(通常是质心)的惯性矩,然后才能计算旋转运动。
机械体不会受到物理计算(重力效应除外)。因此,可以指定几何部件来表示可视化场景中的机械体,而不是选择区域边界。可以通过 DFBI 显示器来可视化与机械体关联的几何部件的移动。另请参见设置 DFBI 后处理。
- 连续体:连续体用于需要 6 自由度体才能与流和其他物理项相互作用的应用场景。必须至少创建一个连续体才能设置 DFBI 模拟。
- 外力与力矩
-
在模拟树中,每个动力学 6 自由度体的节点均显示作用于体的所有力与力矩的集合。
默认激活以下力:
- 重力(面向所有动力学体)
此外,还可以具有以下力与力矩:
- 与力和力矩有关的其他模型
- 用户自定义力与力矩
- 体耦合力
- 约束力
- 体耦合
- 通过体耦合,可以连接两个 6 自由度体以及 6 自由度体和环境。有关更多详细信息,请参考体耦合。
- 体约束
- 通过体约束,可以约束 6 自由度体的一个或多个自由度。有关更多详细信息,请参考体约束。
- 6 自由度求解器
-
6 自由度求解器计算所有 6 自由度体的运动。考虑流体力时, 6 自由度求解器需要连续体,压力和剪切力在其上积分。
默认情况下显示以下子节点:
- Baumgarte 约束稳化
- Baumgarte 约束稳化属性
根据激活的体运动选项,可能会显示以下的一个或多个子节点:
- 多体约束求解器
- 多体约束求解器属性
- 运动学求解器(DFBI 运动学求解器)
- 运动学求解器
- DFBI 运动
-
不同的 DFBI 运动应用不同的策略来根据体运动移动网格。
Simcenter STAR-CCM+ 提供以下五个 DFBI 运动:
- DFBI 旋转和平移将传输来自 6 自由度体的旋转和平移位移。通过向区域分配此运动,该区域将与 6 自由度体一起刚性移动。有关设置此类运动的示例,请参见将 DFBI 运动与重叠相结合,其中,重叠区域将随 6 自由度体移动,背景区域保持固定。
- DFBI 变形将传输来自 6 自由度体的旋转和平移位移。将此运动分配给区域时,该区域不会随 6 自由度体一起刚性移动;而是使 6 自由度体与外部区域边界之间的网格线变形,以实现 6 自由度体位移。要设置此类运动,请参见将 DFBI 运动与变形相结合。
- DFBI 嵌入式旋转通过 6 自由度体的不同运动分别移动两个区域。此运动需要一个内区和一个外区。包含 6 自由度体的内部区域将获得 6 自由度体的旋转和平移位移。通过重叠或滑动交界面与内部区域分离的外部区域仅获得 6 自由度体的平移位移。因此,这两个区域之间存在相对旋转。有关使用滑动交界面设置此类运动的示例,请参见将 DFBI 嵌入式旋转与滑动交界面结合使用。
要定义与 6 自由度体运动关联的附加运动,请参考体运动、跟随运动和叠加运动。
- DFBI 无网格将根据从运动学求解器获得的运动解来移动关联的 3D 连续 6 自由度体。这些 6 自由度体通过连接在运动学系统中定义,并使用体运动选项 运动学。
- 6 自由度运动求解器
-
6 自由度运动求解器根据所选 DFBI 运动和 6 自由度求解器计算得出的体运动移动网格节点。