
变形
通过变形运动,可以在瞬态模拟中考虑运动边界对分析的影响。
例如,变形可用于模拟活塞在气缸中的往复运动,其中边界形状保持不变,但网格节点必须变形以适应运动。在边界形状发生变化的情况下(例如,机翼上的积冰),也可以应用变形。
变形概述
Simcenter STAR-CCM+ 中的变形运动根据一组控制点(可以视为叠加到网格域上的点云)的运动重新分布网格节点。控制点及其相关位移形成基础架构,变形需要该架构来生成插值场。
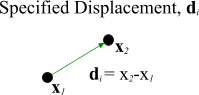
通常,使用位于网格边界上的节点的坐标定义控制点。可以从在 Simcenter STAR-CCM+ 外部生成的表文件读入附加控制点。每个控制点都具有一个关联的距离矢量,用于指定单个时间步中的点位移。位移可以直接设置或根据输入的网格速度进行计算,该输入用于计算给定时间步的位移。
Simcenter STAR-CCM+ 提供了两种变形方法可用于对已置换的表面进行插值:
- RBF:使用多元二次径向基样条曲线进行变形。RBF 变形利用薄化过程优化使用的控制点数。
- BSpline:使用一种快速的自适应插值算法进行变形,该算法结合了多级三次 BSpline。在多个处理器上,此方法的缩放效果在很多情况下都比 RBF 更佳。它还可以更好地保留包含棱柱层的网格。
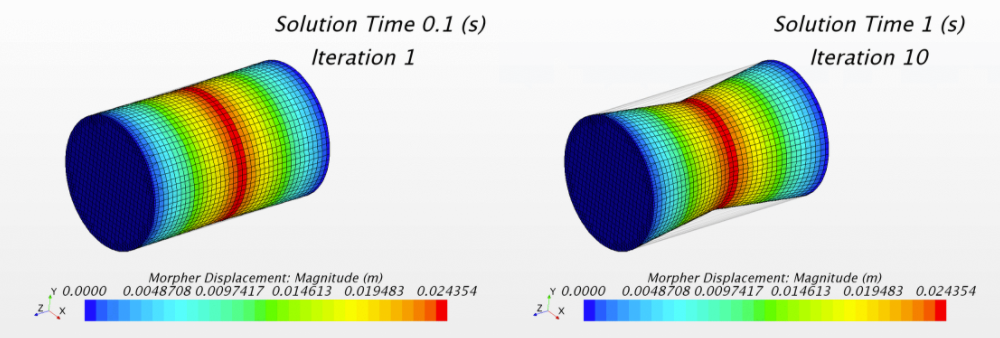
| 注 | 变形仅负责对网格节点进行位移,而不处理网格单元体积、面或边,因此无法计算网格质量度量。在变形过程之前、之中和之后,应使用 Simcenter STAR-CCM+ 可视化方法检查网格质量。在冻结(或取消选择)物理模型的情况下运行模拟,可在检查网格质量时降低计算开销。 |
变形过程的大致步骤如下:
- 变形功能从区域内的边界和控制点表(如果适用)中收集控制点及其已知位移。
- (仅限 RBF)应用自动薄化(如果激活)以减少控制点数。自动薄化在默认情况下已激活。
- (仅限 RBF)可以应用用户指定的薄化因子减少或增加控制点密度。
- 线性拟合(如果激活)将更新节点的当前位置。
- 控制点及其已知位移用于生成插值场。
- 插值场将应用于区域中的所有网格节点。
- 进行一些最后的调整,对边界上或边界附近的节点进行网格化。
边的一致变形
与 STAR-CCM+ 中的大多数有限体积模型相比,变形模块在节点基础上施加其边界条件。当两个或更多边界共用节点时,变形必须以一致的方式处理和确定边界条件的优先顺序。要执行此操作,变形需要位移平均和变形边界条件类型优先级。
优先级较高的变形边界条件类型控制边上的节点。以下边界类型按优先级降序列出:
- 固定
- 位移
- 刚性层位移,标记刚性棱柱层
- 位移和约束之间的边
- 约束
- 两个约束之间的相交曲线
- 浮动
位移和约束之间的边
对于约束和位移边界之间的边,两个边界条件都满足:边上的节点会以给定位移移动,然后投影回约束(平面、表面)。
两个约束之间的相交曲线
网格变形求解器检测相交约束面之间的相交曲线,并将其标记为边顶点的新约束。边节点使用变形边界条类型“约束相交”重新确定优先级别。
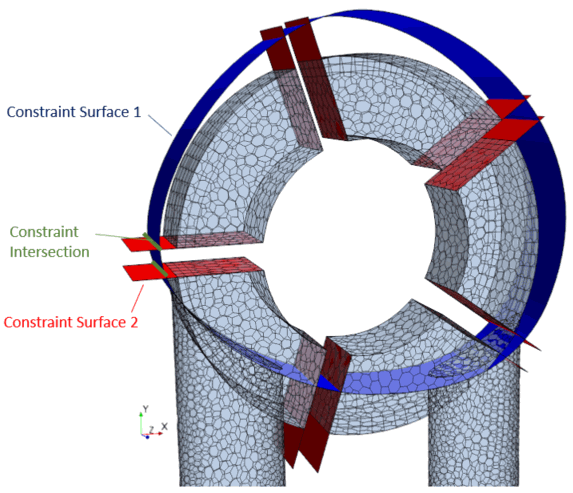
| 注 | 要改进对约束相交的自动检测,确保约束面是几何相交的。由于浮点舍入错误,具有接触边的两个视觉上邻近的约束表面有时无法相交。 |
约束表示
变形约束面有两个可能的表面表示:
| 表面表示 | 约束面类型 |
|---|---|
| 由三角形定义的表面 | 部件表面 |
| 三角平面 | |
| 初始边界 | |
| 由平面方程表述的平面 | 边界平面 |
| 固定边界平面 |
BSpline 变形检测所有约束类型的成对约束相交。
RBF 变形只能与其表面由三角形定义的一对约束类型相交,即在部件表面、三角平面和初始边界之间。