
载荷步长:逐步应用载荷
非线性几何或非线性材料(塑性或超弹性)的模拟中的非线性可能会导致求解收敛放缓或发散。要提高非线性情况的收敛速度,可以使用固体应力载荷步长求解器来跃升机械载荷。
要激活固体应力载荷步长求解器:
-
选择节点,然后激活载荷步长。
Simcenter STAR-CCM+ 在求解器下添加固体应力载荷步长节点。
Simcenter STAR-CCM+ 提供两种增加外部载荷的方法,一种是静态方法,其中每个载荷步长的载荷增量为常数,另一种是自适应方法,其中每个载荷步长的载荷增量根据先前各载荷步长的收敛进行计算。要指定方法:
-
选择节点,然后将载荷步长控制设为以下任一项:
- 静态载荷步长控制 — 使用此方法可指定施加载荷的步数。求解器将完全载荷值平均除以指定步数。
- 线性载荷步长控制 - 使用此方法可指定收敛所需的初始增量和牛顿迭代的理想数量。在每个载荷步长中,求解器会通过线性跃升先前各载荷步长的载荷值来增加载荷。跃升因子的计算方法为指定最优数与先前各时间步中达到收敛所需的迭代数之间的比率,请参见(载荷步进)。
-
编辑节点,然后设置下列属性:
属性 设置 最大载荷步长 指定以增量方式应用载荷的最大间隔数(即载荷步数)。如果在达到最大载荷步数后未完全施加载荷,则在后面的迭代中继续载荷步进,直到施加了完整载荷。 最大牛顿步长 指定每个载荷步长的牛顿迭代最大数量。 - 使用线性载荷步长控制时,编辑节点,然后指定初始载荷增量和牛顿迭代的最佳数量。
如果需要,可以修改固体应力载荷步长求解器的固体应力停止准则:
-
展开节点,然后选择载荷步位移准则、载荷步力准则或载荷步应变能准则。
此求解器的停止准则基于位移、力和应变能残差的收敛。
如果使用增广拉格朗日(Uzawa 算法)接触强制执行方法(请参见定义与刚性障碍的接触),则还可以修改 Uzawa 载荷步长停止准则:
-
展开节点,然后定义载荷步接触约束准则、载荷步接触压力准则和 Uzawa 更新的载荷步数。
将增广拉格朗日(Uzawa 算法)与载荷步进结合使用时,Uzawa 算法将与载荷步迭代交织在一起,如下所示:
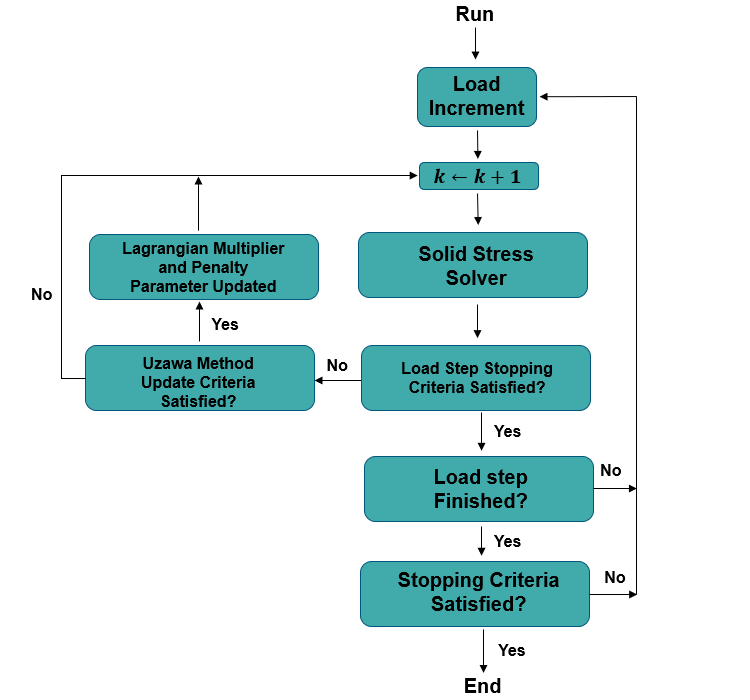
如果不满足指定的载荷步停止准则,Simcenter STAR-CCM+ 会检查在 Uzawa 方法控制节点下指定的准则。如果满足这些准则,Simcenter STAR-CCM+ 将会更新下一组固体应力迭代的拉格朗日乘数和惩罚参数。满足所有停止准则时,循环结束。如果未满足最终停止条件,则载荷步求解器将从第一个载荷步迭代重新开始,但如果该载荷步未完成,则模拟将继续执行到下一载荷增量。对于停止准则,可以通过设置最小值属性来更改收敛阈值。有关求解器属性和设置的更多信息,请参见固体应力载荷步长求解器参考。