
定义与刚性障碍的接触
借助 Simcenter STAR-CCM+,可以使用刚性接触约束对可变形固体和刚性障碍之间的接触进行建模。使用这种方法,可以对可变形固体上的接触效应进行建模,而无需对障碍进行显式建模。
接触公式基于表面到表面方法,该方法考虑接触虚拟项数值积分中使用的正交点处的接触间隙(请参见接触压力对虚拟工作的贡献)。后处理显示节点或面形心上评估的结果,具体取决于轮廓样式分别设为平滑还是填充。因此,后处理的接触间隙可能无法在节点或面形心处收敛为零。建议使用更精细的网格改进后处理结果。
要创建刚性接触约束:
-
创建具有以下属性的面分段:
节点 属性 设置 [段] 表面 选择可变形固体上将与刚性障碍接触的表面。 类型 约束 
方法 刚性接触 -
要定义刚性接触表面,选择以下选项之一:
- 要定义刚性平面:
- 选择节点,将接触障碍设为平面。
- 选择 节点,然后设置以下属性:
属性 设置 原点 定义原点的坐标。 法向 定义表面法向矢量。平面表面法向必须相对于平面表面指向外部,也就是说,平面表面法向必须与接触点处的固体表面法向相反。 坐标系 指定要在其中定义原点和表面法向的坐标系。
- 要定义刚性圆柱体:
- 选择节点,将接触障碍设为圆柱体。
- 选择节点,然后设置以下属性:
属性 设置 圆柱是 指定圆柱体的体类型。有两个选项可供选择: - 已填充 - 圆柱定义为实体。
- 空心 - 圆柱定义为空心壳体,可用于对管道建模。
横截面 定义圆柱体的横截面形状。有两个选项可供选择: - 圆 - 圆柱体的横截面定义为圆。
- 椭圆 - 圆柱体的横截面定义为椭圆。
半径(仅适用于圆横截面) 定义圆半径 半径 x(仅适用于椭圆横截面) 定义椭圆在 X 方向上的半径 半径 y(仅适用于椭圆横截面) 定义椭圆在 Y 方向上的半径 坐标系 指定用于定义圆柱体的横截面和拉伸方向的坐标系。横截面在指定坐标系的 X-Y 平面中定义,而拉伸方向由 Z 轴定义。
- 要使用几何部件定义刚性障碍的表面:
- 确保定义刚性障碍的几何部件满足以下要求:
- 几何部件的网格化表面闭合。
- 几何部件不来自已导入 CAE 模型。
- 几何部件未分配给固体区域。
- 如果几何部件是壳体部件,则部件的前表面面向固体区域。
- 选择 节点,然后将接触障碍设为网格化几何部件。
- 选择 节点,然后将网格化几何部件设为网格化表面定义刚性障碍的部件。
- 确保定义刚性障碍的几何部件满足以下要求:
- 要定义刚性平面:
使用几何部件对刚性障碍建模时,可以将刚体运动应用于定义障碍的部件。这样无需物理域的实际运动即可模拟运动接触。可以使用图形转换可视化接触的运动。
要定义网格化几何部件的刚体运动:
要可视化场景中障碍的刚性位移:
- 右键单击节点,然后选择。
- 将运动设为刚体运动。
- 在场景中,为形成运动障碍的部件创建几何显示器,并设置以下属性:
- 将[运动转换]的记录的表示设为 .simh 文件中存储的求解视图。请参见检索瞬态求解数据。
-
在最新表面描述中定义投影时,检查网格化几何部件的最新表面描述是否与预期一样。
可通过多种方式修改最新表面。例如,通过部件的操作、表面修复或重新网格化。
Simcenter STAR-CCM+ 使用最接近点投影确定几何接触间隙,即固体表面与刚性障碍物之间的距离(请参见接触间隙)。
可以通过指定接触间隙偏移手动增大或减小几何接触间隙(请参见接触间隙偏移)。当刚性障碍是网格化部件时,指定偏移特别有用,因为网格化部件的位置通常比刚性平面或圆柱体的位置更难操控。
要更改刚性障碍与可变形体表面之间的几何接触间隙:
-
选择节点,然后将接触间隙偏移设为要减小或增大几何接触间隙的依据值。
正的接触间隙偏移会增加接触间隙的大小,负值则会减小该大小。例如,如果要将固体表面和网格化部件表面之间的接触建模为闭合,但实际上这些表面由于 CAD 模型或网格中存在容差而彼此分隔,可以通过将接触间隙偏移设为负容差大小来闭合接触间隙。
-
要可视化接触间隙,使用绘图或场景中的接触间隙场函数。
可以对部件、区域、边界、段和衍生部件上的接触间隙进行可视化,并将场函数记录到 .simh 文件中。
Simcenter STAR-CCM+ 为刚性接触提供两种离散化方法:
要选择离散化方法:
- 选择节点,然后设置适当的方法。
Simcenter STAR-CCM+ 通过使用罚方法或 Uzawa 算法来强制执行刚性接触约束。罚方法通过对固体到刚性表面的任何非物理穿透施加惩罚来对刚性接触进行建模(请参见罚方法)。Uzawa 算法使用增广拉格朗日方法来调整拉格朗日乘数值,以匹配当前的接触压力值(请参见 Uzawa 算法)。
采用这两种方法时,均指定罚参数来定义允许的非物理穿透:
-
选择 节点,然后设置惩罚参数值。
通常,惩罚参数的值越大,非物理穿透就越小。但是,非常大的值会导致出现收敛问题,而较小的值会导致进行非物理接触建模。理想情况下,此参数的值应尽可能大,但必须保持在收敛限制范围内。
默认情况下,刚性接触约束使用强制执行罚方法。对于穿透值非常大且存在收敛问题的模拟,激活 Uzawa 算法:
-
展开节点,然后设置以下属性:
节点 属性 设置 接触离散化 方法 砂浆 强制执行接触约束 强制执行方法 增广拉格朗日(Uzawa 算法)
Uzawa 算法在固体应力求解器之后引入一个附加循环,旨在减少接触穿透。
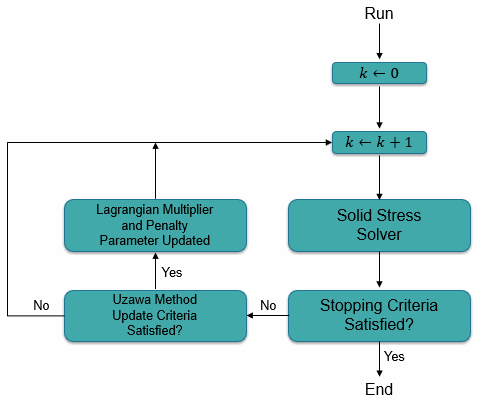
要触发这个附加循环,指定 Uzawa 控制:
-
展开节点,然后定义以下节点:
- 每次 Uzawa 更新的最大步数
- 每次 Uzawa 更新的最小步数
- Uzawa 更新位移准则
- Uzawa 更新力准则
Uzawa 更新位移准则和 Uzawa 更新力准则将当前的力和位移残差值与指定的公差进行比较。如果残差值小于指定的公差,则触发 Uzawa 更新循环。每次 Uzawa 更新的最大步数准则可限制每次 Uzawa 增广时固体应力求解器的最大迭代次数。每次 Uzawa 更新的最小步数准则可定义每次 Uzawa 增广时固体应力求解器的最小迭代次数。
为了促进模拟的收敛,还提供另外两个停止准则。要定义这些停止准则:
-
选择或接触约束准则节点,并定义所需的属性。
默认情况下,系统停用这些停止准则。要优化工况的收敛,建议:
- 激活力准则或位移准则以及接触压力准则。
- 对接触压力准则使用最小限值。
- 将力准则、位移准则和接触压力准则的逻辑规则设为 AND。
接触压力准则用于比较当前接触压力与拉格朗日乘数之差,而接触约束准则估算是否违反了接触条件。有关更多信息,请参见 Uzawa 算法。
当力和位移准则已达到全局平衡并满足接触条件(接触压力和接触约束)以使得接触间隙足够小时,将固体应力外部迭代视为已收敛。所有残差都可以在残差绘图上可视化。以下残差绘图说明了简单线性弹性材料模拟的收敛。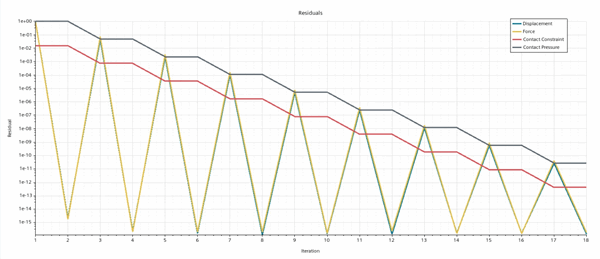
要加快模拟收敛,还可以允许 Simcenter STAR-CCM+ 在每个 Uzawa 增广期间更新罚参数。
-
选择节点,然后激活惩罚参数更新。
激活此属性后,还可以使用惩罚参数上限属性定义罚参数的最大值。
如果要改进模拟收敛:
-
选择节点并将接触线性化设为完成。
当刚性障碍为弯曲表面时,此设置可改进收敛。弯曲表面不包含网格化表面,这些表面由无法捕捉表面曲率的平整三角形组成。接触线性化可能影响模拟的稳定性。有关更多信息,请参见接触线性化。