施加约束并对刚性接触建模
要捕捉外壳、管件和转子之间的相互作用,可定义四个约束。其中两个约束用于对管道和刚性部件(外壳和转子)之间的接触进行建模。其他两个约束可防止管件在 x 方向发生位移。
- 定义管道和转子的运动:
- 右键单击节点,然后选择。
- 选择节点,然后将旋转速率设为 20 rpm。
旋转运动考虑以 20 rpm 的速度逆时针运动的转子的物理运动。 - 右键单击节点并选择。
- 重复上一步,再创建四个表面段。
- 将段重命名如下:
段 名称 表面段 1 Inlet_Fixed 表面段 2 Outlet_Fixed 表面段 3 Casing_Contact 表面段 4 Rotor_Contact 表面段 5 对称 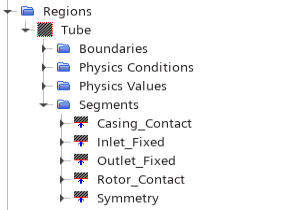
Inlet_Fixed 段沿负 x 方向将管入口移动 1 mm,并固定其在所有方向上的位置,从而在求解初始化时在管中产生预张力。
- 选择 Inlet_Fixed 节点,然后设置以下属性:
节点 属性 设置 Inlet_Fixed 表面 入口 类型 约束  物理条件
 固体应力约束
方法 位移 物理值位移方法 复合 值 -1.0 mm
Outlet_Fixed 段沿负 x 方向将管出口移动 1 mm,并固定其在所有方向上的位置,从而在求解初始化时在管中产生预张力。
- 选择 Outlet_Fixed 节点,然后设置以下属性:
节点 属性 设置 Outlet_Fixed 表面 出口 类型 约束 物理条件固体应力约束方法 位移 物理值位移方法 复合 值 -1.0 mm
Casing_Contact 段可用于对管外壳的影响进行建模。
- 选择 Casing_Contact 节点,然后设置下列属性:
节点 属性 设置 Casing_Contact 表面 外部 类型 约束 物理条件固体应力约束方法 刚性接触 刚性接触障碍接触障碍 网格化几何 物理值网格化几何部件网格化几何 Casing_1
Casing_2
Rotor_Contact 段用于为转子对管的影响建模。
- 选择 Rotor_Contact 节点,然后设置下列属性:
节点 属性 设置 Rotor_Contact 表面 外部 类型 约束 物理条件固体应力约束方法 刚性接触 刚性接触障碍接触障碍 网格化几何 物理值网格化几何部件网格化几何 转子 刚体运动 旋转
对称段用于考虑几何中存在的对称线。
-
选择对称节点,然后设置以下属性:
节点 属性 设置 对称 表面 Symm_Inner Symm_Outer
类型 约束 物理条件固体应力约束方法 对称 物理值对称对称方向 Z 对称