
定义接触强制方法
此模拟需要使用增广拉格朗日法(Uzawa 算法)。Uzawa 算法将调整固体应力求解器的刚度矩阵中所用拉格朗日乘数值和惩罚参数值,以提供更精确的解。惩罚参数定义固体表面与刚性接触体之间允许的非物理穿透。
- 同时选择 和 Rotor Contact。
- 右键单击其中一个选定节点并选择编辑...。
- 在多个对象对话框中,设置以下属性并单击关闭:
节点 属性 设置 物理条件  接触离散化
方法 砂浆 强制执行接触约束 强制执行方法 增广拉格朗日(Uzawa 算法) 物理值 惩罚接触强制执行惩罚参数 1.0E7 Pa/m 砂浆离散化法考虑了接触压力的有限元离散化,这在使用增广拉格朗日强制执行方法时是必需的。
Uzawa 更新位移准则和 Uzawa 更新力准则将当前的力和位移残差值与按 Uzawa 更新位移准则指定的公差进行比较。如果残差值小于指定的公差,则触发 Uzawa 更新循环。每次 Uzawa 更新的最大步数控制可限制每次 Uzawa 增广时固体应力求解器的最大迭代次数。
选择增广拉格朗日强制执行方法时,位移和力残差还会与 Uzawa 方法控制进行比较。如果满足这些准则,则会更新拉格朗日乘数和惩罚参数以改进求解。要触发更新,则定义 Uzawa 方法控制:
- 展开节点,然后定义以下准则:
节点 属性 设置 每次 Uzawa 更新的最大步数 逻辑规则 AND Uzawa 更新位移准则 逻辑规则 AND 乘数 10 Uzawa 更新力准则 已启用 停用 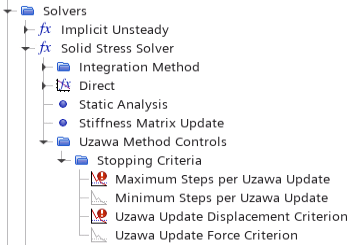
- 保存模拟