
运行模拟
在运行模拟之前,定义模拟时间步、模拟的物理时间和停止准则。要在获得最终求解后动画演示标量场景,还可以为泵位移创建求解历史。
- 要对求解进行动画演示,创建求解的历史记录:
- 选择节点,并将时间步设为 0.01 s。
- 展开停止准则节点,然后设置下列属性:
节点 属性 值 接触约束准则 已启用 激活  下限
最小值 2.0E-4 位移准则 逻辑规则 AND 力条件 逻辑规则 AND 下限最小值 1.0E-5 最大内部迭代 最大内部迭代 50 最大物理时间 最大物理时间 3.0 s 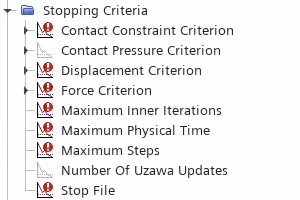
只有在满足位移、力和接触约束准则或求解达到最大内部迭代次数后,模拟才会前进到下一个时间步。接触约束准则设为 2.0E-4 m,这意味着当接触穿透小于 0.2 mm 时,求解将在时间步内收敛。模拟运行 3 秒,表示转子完整旋转一圈。 - 同时选择和力节点,然后将归一化选项设为关。
- 选择接触间隙转子监视器,然后将触发设为迭代。
- 单击
 (运行)。
- 选择,然后将表示设为 PumpDisplacement。
- 打开位移完整几何场景,然后在动画工具栏中选择
 (播放/暂停活动场景中的动画):

- 打开节点并放大,使尺寸大小匹配以下所示内容:
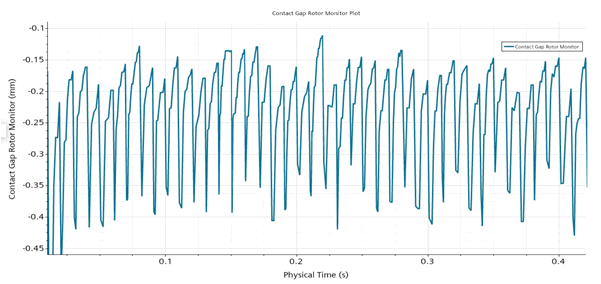 使用默认惩罚接触强制执行方法获得的以下绘图后,将其与上图进行比较,可以看到收敛的接触间隙值(每个时间步结束时的接触间隙值)存在显著差异。
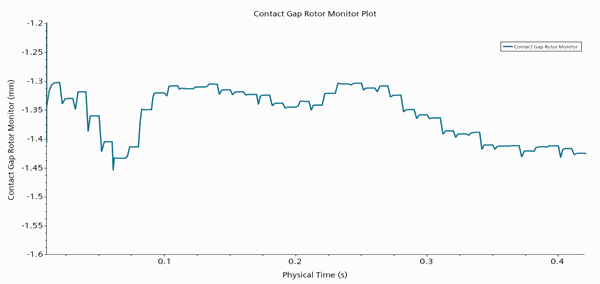
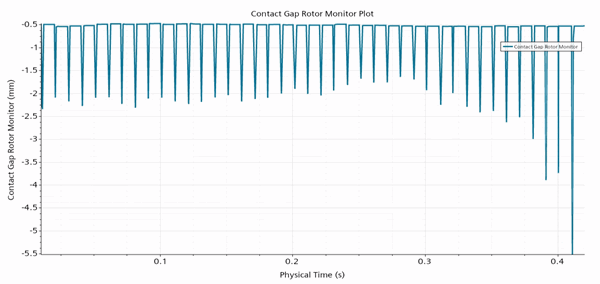
惩罚参数 = 1.0E-7 Pa/m 惩罚参数 = 5.0E-7 Pa/m 使用较小的惩罚参数会导致收敛的接触间隙发生显著变化。对于这种情况,接触间隙在 -1.3 和 -1.45 mm 之间变化。增加惩罚参数将生成 -0.5 mm 的恒定接触间隙值,而增广拉格朗日法将收敛为 -0.11 和 -0.2 mm 之间的接触间隙,这更接近接触部件之间的物理间隙。
使用惩罚方法时,接触的收敛求解完全取决于指定的惩罚参数。该值越高,接触建模就越精确。但是,在这种情况下,高惩罚参数将导致模拟在 0.42 s 时发散。增广拉格朗日法可提供更精确的收敛求解而不会导致模拟崩溃。