
将船体运动定义为 6 自由度体
船体是以 8 节的恒定速度移动的刚性体。除了规定的运动外,船体移动时还受到周围流体施加的力的影响。
-
船的速度通常以节为测量单位。要在 Simcenter STAR-CCM+ 中添加新单位:
-
为方便起见,创建船体速度参数:
-
要定义 6 自由度体,首先将 DFBI 运动模型分配给包含船体边界的流体区域:
- 右键单击节点,然后选择。
- 选择节点,将运动设置为已创建的 DFBI 旋转和平移。
-
要定义 6 自由度体:
-
选择 Body 1,然后设置以下属性:
节点 属性 设置 Body 1 体表面 减去的船体 体运动选项 平面运动载体  平面运动选项
 通用平面运动 自由升降 激活 在体坐标系中允许 X 轴方向平移。
自由俯仰 激活 在体坐标系中允许绕 Y 轴方向旋转。
无约束滚动 停用 该模拟是绕体 X 轴对称的 - 滚动为零。为避免出现数字噪声,停用滚动运动。
 通用平面运动
X 轴平移 ${Speed}* ${Time} 所有其他轨迹分量都设为零。
Y 轴平移 0.0 m 在基准坐标系中不允许 Y 方向平移。
Z 轴旋转 0.0 弧度 在基准坐标系中不允许绕 Z 方向旋转。
用户自定义导数 激活 显式使用一阶和二阶时间导数来计算用户自定义轨迹。
 平面运动导数
X 轴速度 ${Speed} 所有其他速度分量均设为零。
体属性质量 1.77E7 千克 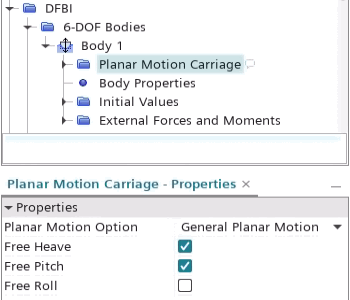
-
选择 Body 1,然后设置以下属性:
要简化 6 自由度体的初始值设置,创建初始体坐标系,其原点位于体的重心,而轴反映体的初始方位。
-
要创建初始体坐标系:
-
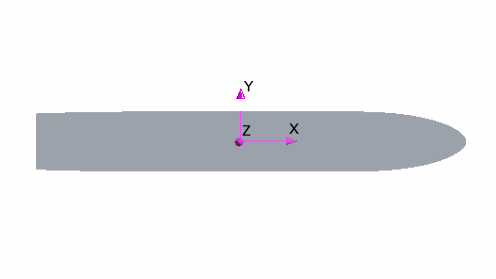
选择 InitialBodyCoordinateSystem 节点,然后将原点设为 [90.0, 0.0, 0.0] m,m,m。
在船的重心处创建了一个局部坐标系:
-
选择 InitialBodyCoordinateSystem 节点,然后将原点设为 [90.0, 0.0, 0.0] m,m,m。
-
选择 节点,然后为 6 自由度体设置以下属性:
节点 属性 设置 附着点 坐标系 基准→ InitialBodyCoordinateSystem 位置 [0.0, 0.0, 0.0] 指定该体最初连接到平面运动载体的点。在这种情况下,连接点是体的质心。
质心 坐标系 基准→ InitialBodyCoordinateSystem 位置 [0.0, 0.0, 0.0] 惯性矩 坐标系 基准→ InitialBodyCoordinateSystem 对角分量 [3.0E9, 4.0E10, 4.0E10] 方向 坐标系 基准→ InitialBodyCoordinateSystem - 选择 节点,确保重力已激活。
- 保存模拟。