
使用对角波运行求解。
要创建对角波,则改动 AdvancingDirection 参数,该参数控制波的方向。
6 自由度运动选项不允许绕 Z 轴旋转(Z 轴旋转设为零)。可以模拟船偏航为零的对角波。实际上,这种状况是由方向舵强制实现的。
清除求解,指定波的新方向,激活 6 自由度体的无约束滚动,然后重新运行模拟。- 选择。
- 在清除求解对话框中,单击确定。
- 选择并将值设为 [-1.0, -1.0, 0.0]。
- 要激活船的滚动运动,选择 节点,然后激活无约束滚动。
- 要初始化求解,单击
 (初始化)。
- 要运行模拟,单击
 (运行)。
模拟完成后,可以对求解进行可视化。
- 加载先前模拟中所述的求解历史文件(头波情况),然后选择
 图标(播放/暂停活动场景中的动画)。

IsoSurfaceWaves 场景显示新的对角波前,以及由于波方向更改而产生的船体新位置。振幅和谷值分别由红色和蓝色等值线表示。
- 打开 6 自由度体力 X 监视图。
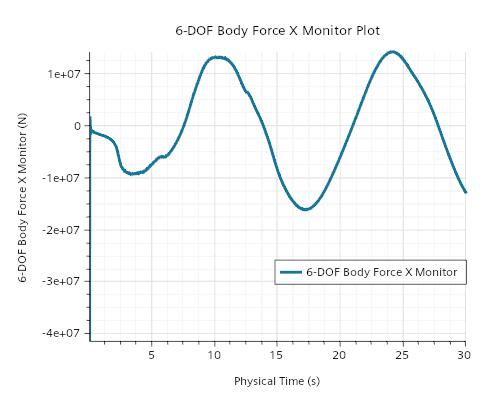
与上一次运行从 X 方向进行波强制类似,6 自由度体力 X 监视显示相同力施加于船体。这与预期相符,因为只有波的方向发生了更改,而波长、幅值或速度没有更改,因此施加了相同的力。 - 打开 6 自由度体方向 X 监视图。
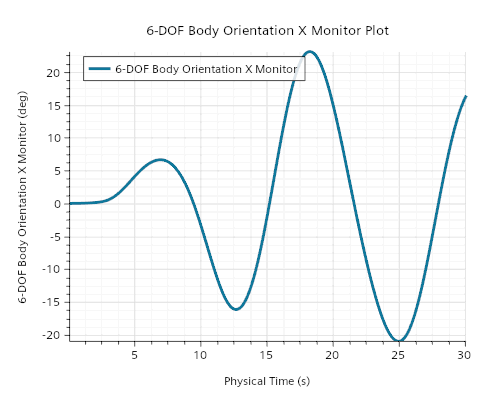
6 自由度方向 X 监视图显示,随着对角波从船体侧面袭来,现在存在绕 X 轴的滚动运动,该运动从第一个波增大到第二个波。 - 打开 6 自由度体方向 Y 监视图。
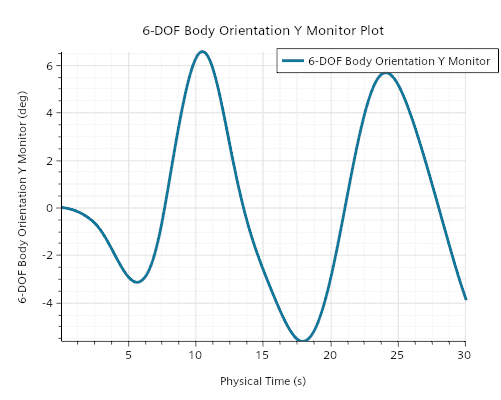
6 自由度体方向 Y 监视图显示的趋势与上一次运行非常相似,迎面波来自 X 方向。但是,由于增添了绕 X 轴的滚动,船体滚动和俯仰的速度也增大了。这显示为,峰值方向角 15.2° 现在发生在大约 27 s,而不是 11.3 s。 - 保存模拟。