
固体应力模型参考
通过固体应力模型,可使用有限元方法计算固体结构在承受负载后的位移。此模型是所有应力分析类型的前提条件。
| 理论 | 请参见固体力学。 | ||
| 提供方式 | |||
| 节点路径示例 | |||
| 要求 | 物理模型:
|
||
| 兼容网格生成器 |
|
||
| 激活 | 物理模型 | 材料定律模型。请参见材料定律模型参考。 | |
| 材料属性 | 对于每个固体材料,Simcenter STAR-CCM+ 将根据指定的材料定律激活机械和热属性。请参见材料定律模型参考。 | ||
| 参考值 | 几何细化指定 | ||
| 初始条件 |
|
||
| 边界类型 | 壁面、对称平面。请参见边界类型。 | ||
| 区域输入 |
|
||
| 区域节点 | 段。请参见段(负载和约束)参考。 | ||
| 交界面输入 |
|
||
| 求解器 |
|
||
| 监视器 |
请参见监视器。 |
||
| 场函数 | 作用力、体力、约束力、接触力、接触间隙、接触压力、离散接触间隙、位移、单元类型、内力、中面位移、刚性体加速度、刚性体力、刚性体速度、壳体作用力合力、壳体力合力、壳体约束力合力、壳体约束动量合力、壳体内力合力、应变张量、最大剪切应力、平均应力、应力张量、Von Mises 应力、未变形位置。 | ||
| 报告 |
|
||
| 停止准则 |
|
||
参考值
- 几何细化指定
- 当约束表面时,Simcenter STAR-CCM+ 对位于该表面上的网格节点施加约束(请参见固体应力约束)。若要获得精确的边界条件,局部捕捉表面几何非常重要。
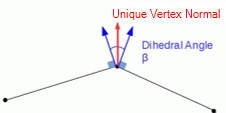
- 在两个不同表面相交的特征边上,Simcenter STAR-CCM+ 必须为每个节点保留多个法向。Simcenter STAR-CCM+ 根据指定的二面角度容差识别两个表面之间的特征边。如果相邻面法线之间的角度超过指定的容差,则 Simcenter STAR-CCM+ 保留多个法向。如果相邻面法线之间的角度在指定的容差内,则 Simcenter STAR-CCM+ 生成独特的节点法向。
初始条件
- 位移
- 用于将初始位移指定为矢量分布。
应力分析需要通过在适当表面、曲线或点处预先指定位移矢量来约束固体结构(请参见应用约束)。在动态分析中,发生冲突时,指定的约束优先于初始条件。在第一次迭代期间,位移求解从初始条件转换至指定的约束。第一次迭代后,固体结构在指定负载和约束作用下变形。为无约束的自由度指定非零初始位移时,可能导致不平衡的残余力和求解发散。
- 速度
- 用于将初始速度指定为矢量分布。
边界类型
- 壁面
- 默认情况下,壁面边界不受负载和约束限制。壁面边界提供始终设为自由的应力/位移物理条件。此条件为只读条件,因为您使用段来定义关联部件表面上的负载和约束。请参见段(负载和约束)参考。
- 对称平面
- 在对称平面边界处,Simcenter STAR-CCM+ 将位移的法向分量自动设为零。对于壁面边界,可以使用段来定义关联部件表面上的负载和约束(请参见段(负载和约束)参考)。但是,不要定义指定非零法向位移的约束,否则会导致约束冲突。
区域设置
应用于固体区域。
- 体负载导数
- 仅当体负载选项设为指定时可用。
- 体负载选项
- 可用于在区域上应用体积力。它在 CFD 中的对应选项是“动量源选项”。“体负载选项”适用于与应力和应变无关、但可能是位移场函数的体负载。
- 几何细化选项
- 对于给定区域,可以覆盖物理连续体中指定的二面角度容差(请参见几何细化指定)。
- 中间边节点选项
- 可用于添加或移除中间边节点。默认情况下,Simcenter STAR-CCM+ 网格操作生成无中间边节点的线性单元。
区域控制
- 段
- 激活固体应力物理模型会在区域节点中自动创建段文件夹。如果停用固体应力模型,且不存在任何段,则 Simcenter STAR-CCM+ 也会移除段文件夹。请参见段(负载和约束)参考。
交界面设置
交界面可以是共形或非共形,但不压印。压印可创建多面体网格单元,这在有限元分析中不受支持。可用条件如下:
- 机械相互作用
- 可用于映射接触交界面类型的固体/固体交界面。
- 约束映射
- 可用于映射接触交界面类型的固体/固体交界面。
- 指定 Simcenter STAR-CCM+ 用于约束粘合表面的方法。可用选项如下:
- 节点至表面: 默认选项。在两个有限元之间的交界面处,次单元上的节点被约束到主单元上重叠表面的节点。通常,此方法所需的计算工作量较少,但它不保留线动量和角动量(在固体应力计算中)或热通量(在固体能量计算中),并且可能导致计算的应力或温度局部不精确。
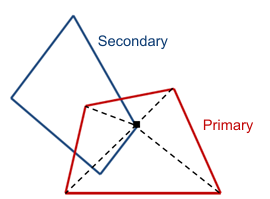
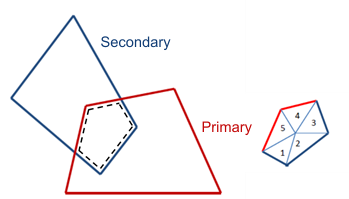
- 表面至表面: 在两个有限元之间的交界面处,次单元与主单元的重叠表面将细分在三角形中。在重叠表面上广义积分或弱积分以满足约束。与节点至表面方法相比,此方法保留线动量和角动量(在固体应力计算中)或热通量(在固体能量计算中),从而提高了计算的应力或温度的精度。但是,此方法需要更多的计算量,并且所需内存会随着使用的内核数而增加。
此选项仅适用于粘接映射接触交界面。滑动交界面自动使用节点至表面方法。
对于共享周长和节点的相邻交界面,建议使用相同的约束映射方法。使用这两种方法可能会导致过度约束共享节点。
- 节点至表面:
监视器
- 位移
- 固体位移增量 [m](请参见 Eqn. (4972))。
- 力
- 残余力 [N](请参见 Eqn. (4972))。
- 应变能
- 应变能,使用单位 [Nm] 定义(请参见 Eqn. (4977))。激活固体应力求解器的应变能属性时,此监视器才可用(请参见固体应力求解器参考)。
借助这些监视器,它们具有的相应停止准则将在激活固体应力求解器时自动变为可用。设置停止准则
报告
通过合力和合力矩报告,可以根据线性和角动量的守恒需要,检查作用于指定输入部件的所有力与力矩是否平衡。每个部件以及所有输入部件的总和必须处于平衡状态。合力和合力矩报告相对于笛卡尔坐标系定义。
- 合力
- 报告指定输入部件上的作用力、体积力、内力或约束力合成。此类报告的输入部件可以是几何部件或区域。
- 合力矩
- 报告相对于指定位置 ,作用于选定输入部件的作用力、体积力、内力和约束力的合力矩。Simcenter STAR-CCM+ 先通过对部件节点处的所有力矩求和来计算每个输入部件的力矩合成,然后合计为每个输入部件计算的力矩合成。
停止准则
固体应力求解器根据位移、力、接触约束、接触压力和应变能残差的收敛具有附加停止准则。对于此求解器,Simcenter STAR-CCM+ 自动添加位移和力停止准则。可以通过激活固体应力求解器的应变能属性手动添加应变能准则。
通过将强制执行接触约束设为增广拉格朗日(Uzawa 算法),可以添加接触约束准则、接触压力准则和 Uzawa 更新次数准则。
- 接触压力准则 - 监视当前接触压力与拉格朗日乘数之差(请参见 Eqn. (4603))
- 接触约束准则 - 对应于当前归一化接触穿透(请参见 Eqn. (4604))
- Uzawa 更新次数 - 限制在模拟过程中更新拉格朗日乘数的次数。
有关停止准则属性的更多信息,请参见基于监视器的属性。