
运行模拟
为了缩短计算时间,定义了求解器设置和停止准则,以尽可能提高模拟的计算效率,同时保持求解精确。
-
展开求解器节点,并设置以下属性:
节点 属性 值 隐式非稳态 时间步 0.1 毫秒 临时离散 二阶 积分法 后向差分(二阶) 网格变形 内部迭代变形 已激活 分离能量 冻结求解器 激活 - 右键单击 节点并选择根据监视器创建停止准则。
- 右键单击停止标准节点,然后选择。
-
展开停止标准节点,然后设置下列属性:
节点 属性 值 位移准则 逻辑规则 AND 力条件 已启用 停用 最大内部迭代 最大内部迭代 30 最大物理时间 最大物理时间 9.0 毫秒 最大步数 已启用 停用 最小内部迭代 最小内部迭代 5 Z 动量准则 逻辑规则 AND  下限
最小值 1E-6 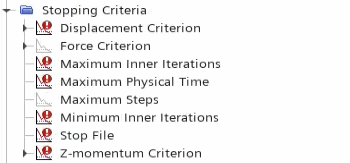
求解器在每个时间步至少运行五次内部迭代,最多三十次内部迭代,直到满足位移和 Z 向动量停止准则为止。物理时间达到 9.0 ms 时,模拟停止。 -
同时选择和力节点,然后将归一化选项设为关。
对于包含固体应力求解器的模拟,建议在固体监视器上停用归一化。对于包含大位移的情况,如果归一化选项设为自动,则可能出现不正确的结果。
-
单击
 (运行)。
要监视跨 FSI 交界面的数据交换,可在残差图中查看交界面映射 FSI 拉力和交界面位移残差。这些残差将跟踪通过交界面传递的映射 FSI 拉力和位移数据的差异。如果残差收敛到零,则认为求解在 FSI 交界面处处于平衡状态。
-
打开激光指针 K 位移监视图:
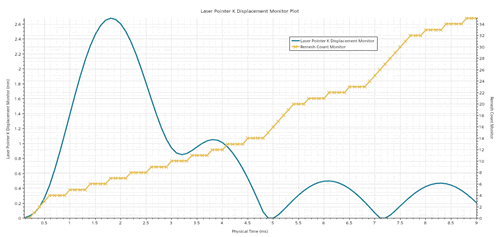
根据绘图显示,空气会导致阀内发生振荡变形。从最初的空气射流开始,阀的最大位移达到 2.7 mm。在第一个峰值之后阀门回摆,但由于空气仍在流入系统,不允许阀回到其初始位置,因而加速回到变形状态。4 ms 过后,允许阀回摆并撞击底板(大约在 5 ms 和 7 ms)。每次撞击时都会损失一些能量,并且摆动幅度会下降。
流体网格总共重构 35 次。模拟开始时,簧片阀最初加速远离底板,网格重构频率较高,之后降低。在模拟的第二部分,当簧片阀多次撞击底板时,网格重构频率再次提高,以顾及流体网格的相对较大变形。