
指定流体的网格重构准则
由于此 FSI 模拟涉及固体阀的大位移(与阀尺寸相比),因此在整个模拟过程中,可以使用网格重构模型对周围流体进行网格重构。通过网格重构模型,可以按特定间隔自动执行网格生成流程的某些部分。
- 右键单击节点,然后选取选择模型...。
- 在空气模型选择窗口中,选择网格重构并单击关闭。
-
选择节点,然后设置下列属性:
属性 设置 网格操作 流体网格 检查网格单元体积 停用 检查面有效性 停用 对于此 FSI 模拟,激活内部迭代变形属性,以确保固体和流体区域之间的紧密耦合。已停用检查网格单元体积和检查面有效性,因为它们与此属性不兼容。
更新事件会在阀的位移小于等于 0.2 mm 时在每个时间步触发一次网格重构事件。当阀的位移超过 0.2 mm 后,网格重构事件仅每四个时间步发生一次。
即,当簧片阀靠近底板时,网格将频繁更新,而当阀和底板之间距离增加时,网格更新频率较低。当阀靠近板时,需要频繁的网格重构事件,因为部件之间只有两层网格单元,导致在使流体网格单元变形时,阀的任何位移都会导致较大变形。一旦阀远离接触板,流体网格单元的变形就会减少,因此需要较低频率的网格重构事件。
-
定义更新事件:
-
展开和节点,然后设置下列属性:
节点 属性 设置  监视器变化
监视器 物理时间 变化阈值 0.09 毫秒 监视器范围监视器 激光指示器 K 位移 范围运算符 <= 范围值 0.2 mm 监视器变化监视器 物理时间 变化阈值 0.39 毫秒 监视器范围监视器 激光指示器 K 位移 范围运算符 >= 范围值 0.2 mm 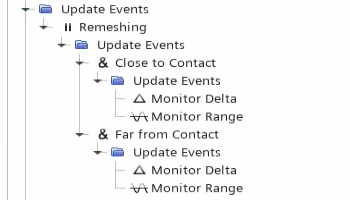
-
展开和节点,然后设置下列属性:
-
选择节点,然后设置下列属性:
属性 设置 详细程度 低 启用触发器 已激活 网格重构触发器 更新事件 - 选择节点,然后将更新事件设为网格重构。
-
要监视重新执行流体网格的次数,创建网格重构计数监视器:
- 右键单击报告节点,然后选择。
- 将 重命名为网格重构计数。
- 选择网格重构计数节点,然后将定义设为 ${RemeshCount}。
- 右键单击网格重构计数节点,然后选择根据报告创建监视器。
- 右键单击节点,然后选择。
- 右键单击,然后选择添加数据。
- 在将数据提供方添加至绘图对话框中,选择,然后单击确定。
- 选择节点,然后将单位设为 mm。
-
展开网格重构计数监视器节点,然后设置以下属性:
节点 属性 设置 左轴数据 轴 右轴 符号样式 形状 ✕ 叉号 - 保存模拟。