刚性接触约束在可变形固体的表面上定义边界条件。此边界条件是指固体和刚性表面之间的接触,不属于应力分析的一部分。
当前,Simcenter STAR-CCM+ 可用于对与刚性平面的无摩擦接触建模。
接触压力
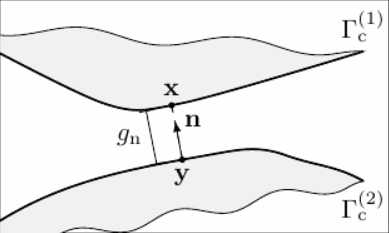
假设交界面
位于可变形固体
和刚性平面
之间。
上的拉力矢量(即属于可变形固体的交界面的一侧)可以分解为其切向分量和法向分量:
其中,
为切向 Piola 拉力矢量,而
为相对于初始未变形的接触表面
[885] 的标称接触压力。接触压力 定义为压缩时为正。
对于无摩擦接触,对拉力矢量的仅有贡献来自法向分量,即接触压力。初始表面上的接触压力与当前变形的表面有关,具体关系为:
其中,
为相对于当前表面
的接触压力,而
是与初始和当前表面有关的雅可比:
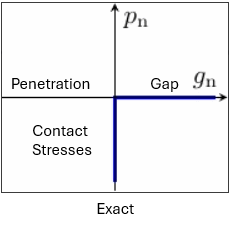
法向接触条件可以使用公式表示为 Karush-Kuhn-Tucker 条件 [885]。对于接触表面上的每个点
:
(4587)其中接触间隙 (
) 定义固体表面上的点与它在刚性障碍物表面上的投影之间的距离。正负接触间隙值分别对应于这些接触点的分离和穿透。
这些面之间的确切接触间隙条件可以表示如下:
接触压力对虚功的影响
对于无摩擦接触,仅接触压力会影响可变形固体 (Eqn. (4566)) 的虚功方程,使其变为:
(4588)其中,左侧最后一项是接触贡献。接触间隙
的变化由以下公式给出:
其中,
指向刚性表面外侧的表面法向。
刚性接触间隙的离散化
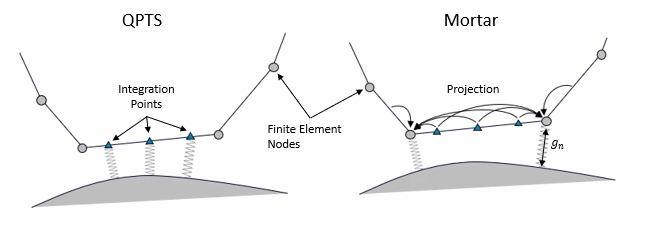
要计算接触对系统虚拟功的贡献 ,将结合罚法对接触间隙进行离散化:
(4590)
- 求积点到面方案 (QPTS)
- 求积点到面方案 (QPTS) 使用高斯积分计算有限元积分点的精确接触间隙,并将罚法直接应用于积分点的接触间隙值:
(4591)
- 其中 和 是数值积分规则积分点的局部坐标和权值。
- 砂浆
- 相反,砂浆离散化引入了接触压力的有限元离散:
- 其中 是有限元形状函数,而 是节点接触压力。
- 要提供离散接触间隙,接触间隙将投影到与接触压力相同的离散化上:
(4593)
- 其中 为节点支流面积:
- 罚法随后应用于离散接触间隙,以将节点接触压力表示为离散接触间隙的函数 (),以生成接触虚功项:
(4595)