体耦合参考
Simcenter STAR-CCM+ 提供预定义和用户自定义类型的体-体和体-环境耦合元素。
弹簧-阻尼
此耦合元素可对两个体或一个体与环境之间的弹簧建模。还可以将阻尼力引入弹簧。可使用常数方法、多项式法和表方法来分别定义弹性和阻尼系数。
- [弹簧-阻尼] 属性
-
- 对象 1
- 设置弹簧的第一个端点连接到的锚点类型。这应当不同于对象 2。可用选项如下:
- 环境 — 将第一个终点附加到由位置 1 定义的环境位置。
- [体] — 将第一个终点附加到在此列表中选择的 6 自由度体。位置 1 定义弹簧附加到的位置。
- 对象 2
- 设置弹簧的第二个端点连接到的锚点类型。这应当不同于对象 1。可用选项如下:
- 环境 — 将第一个终点附加到由位置 2 定义的环境位置。
- <体> — 将第一个终点附加到在此列表中选择的 6 自由度体。位置 2 定义弹簧附加到的位置。
- 已启用
- 激活时,在求解过程中考虑耦合。
- 位置 1
- 弹簧附加到对象 1 的点的位置矢量,在坐标系 1 中指定。
- 位置 2
- 弹簧附加到对象 2 的点的位置矢量,在坐标系 2 中指定。
- 松弛长度
- Eqn. (5089) 中的常数标量值 。当位置 1 与位置 2 之间的距离等于此长度时,不会施加弹簧力。
- 索引
- 显示用于标识耦合的独特编号(只读)。
- 坐标系 1
- 指定位置 1 的坐标系,从下拉列表中选择。只能选择与对象 1 相关的坐标系。
- 坐标系 2
- 指定位置 2 的坐标系,从下拉列表中选择。只能选择与对象 2 相关的坐标系。
- 无排斥力
- 确定是否考虑位置 1 与位置 2 之间的排斥力。如果力会排斥且已勾选此选项,则力将设为零。激活时,仅考虑位置 1 与位置 2 之间的吸引力。停用时,同时考虑吸引力和排斥力。
- 弹性系数属性
-
- 方法
- 指定 Eqn. (5089) 中的有效弹性系数
。可使用下列三种方法:
- 常数
使用物理量或表达式设置弹性系数值。默认值为 0.0。
- 多项式
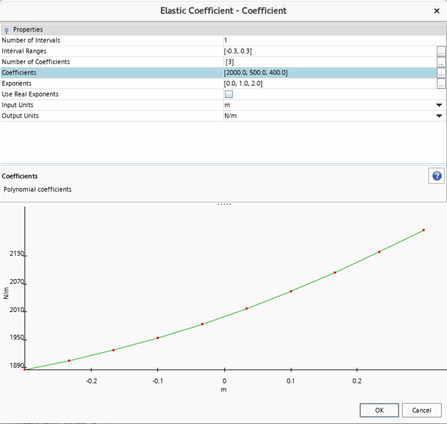
根据弹簧伸长将有效弹性系数指定为多项式。示例可参考 Eqn. (5095)。
使用典型值 ,单击自定义编辑器以在绘图内编辑多项式:
- 表
选择其列指定弹簧伸长和弹性系数值的表。
- 常数
- 阻尼系数属性
-
- 方法
- 相对于伸长的变化率 — 弹簧端点的相对速度(投影于两个端点之间的线上)指定 Eqn. (5089) 中的阻尼系数
。如果两个端点远离,则速度的符号为正。可使用下列三种方法:
- 常数
使用物理量或表达式设置阻尼系数值。默认值为 0.0。
- 多项式
根据相对端点速度将阻尼系数指定为多项式。单击自定义编辑器可在绘图内编辑多项式。
- 表
选择其列指定相对端点速度和阻尼系数值的表。
- 常数
悬链线
此耦合元素用于对体对之间或体和环境之间的准固定弹性悬链线进行建模。
- [悬链线] 属性
-
- 对象 1
- 设置悬链线的第一个端点连接到的锚点类型。这应当不同于对象 2。可能的值如下:
- [体]:将第一个端点连接到从此列表中选择的 6 自由度体。位置 1 定义附加悬链线的位置。
- 环境:将第一个终点附加到由位置 1 定义的环境位置。
- 对象 2
- 设置悬链线的第二个端点连接到的锚点类型。这应当不同于对象 1。可能的值如下:
- 环境:将第二个终点附加到由位置 2 定义的环境位置。
- [体]:将第二个端点连接到从此列表中选择的 6 自由度体。位置 2 定义附加悬链线的位置。
- 已启用
- 设置耦合是否处于活动状态。
- 位置 1
- 指定对象 1 上悬链线第一个终点的锚定位置。
- 位置 2
- 指定对象 2 上悬链线第一个终点的锚定位置。
- 单位长度质量
- 定义悬链线在无负载时的单位长度质量。
- 刚度
- 定义弹性悬链线的单位长度变化力。
- 悬链线模式
- 指定以下某一方法以定义悬链线模式:
- 松弛长度
- 此模式显式要求悬链线松弛长度。
在关联的子节点松弛长度中,可以指定松弛长度 — 无负载的悬链线长度。
- 预紧
- 当位置 1 的预紧力等于用户自定义预紧时,此模式计算悬链线松弛长度。
但是,此计算可能有多个解,也有可能无解。因此,用户自定义的估测的松弛长度用于确定这些解中的哪个最接近预期长度。如果“估测的松弛长度”属性设为 0,则会使用最短的悬链线长度。
在某些情况下,指定的预紧可能会导致无解。如果发生这种情况,调整悬链线属性,直至找到满足所有输入参数的结果为止。
在关联的子节点预力中,指定以下属性:- 预紧力:指定在悬链线位置 1 施加的预紧力。
- 估测的松弛长度:指定估测的悬链线松弛长度。此属性用于确定计算的松弛长度,因为悬链线计算可能有多个解。值 0 使用计算的最短悬链线松弛长度。
- 已计算的松弛长度:显示已计算的悬链线松弛长度(只读)。
- 索引
- 显示用于标识耦合的独特编号(只读)。
- [悬链线] 专家属性
-
- 坐标系 1
- 确定指定位置 1 的坐标系,从下拉列表中选择。只能选择与对象 1 相关的坐标系。
- 坐标系 2
- 确定指定位置 2 的坐标系,从下拉列表中选择。只能选择与对象 2 相关的坐标系。
- 对齐失败偏移
- 指定用于防止悬链线垂直对齐失败的参数。当悬链线两个端点之间的水平距离小于此值时,其中一个端点将按较小的水平偏移改变位置,使总水平距离等于对齐失败偏移。这是根据悬链线的松弛长度测量得出的相对值。
接触
接触耦合表示 6 自由度体与边界之间或两个 6 自由度体之间的接触力。此接触力沿垂直于边界的方向作用于 6 自由度体,并防止 6 自由度体接触边界或彼此接触。仅当体与边界之间或两个体之间的距离小于用户自定义的有效范围时,此力才处于活动状态。
- [接触] 属性
-
- 对象 1
- 指定要应用接触力的 6 自由度体。
- 对象 2
- 指定对象 1 耦合到的对象类型。选项包括:
- 环境
向边界集合应用接触力。边界使用 节点进行指定。
- [体]
向另一个体应用接触力。
- 环境
- 已启用
- 确定是否在对象 1 和对象 2 之间应用接触耦合。
- Contact Method(接触方法)
- 指定计算接触的方法。可使用两种方法:
- 节点-面(默认设置):应用基于快速空间查询的优化接触检测方案,对于接触一侧的每个面节点,它搜索另一侧上的最近面。与下面的形心-形心方法相比,除了提高性能,此方法还可以稍微改善几何求解和减少离散化误差。此选项不适用于 2D 模拟。
- 形心-形心:应用接触检测方案,对于接触一侧的每个形心,它搜索接触另一侧上的最近形心。在 2D 案例中,此选项是受支持的仅有选项。
- 有效范围
- 指定接触力开始作用于 6 自由度体的距离。仅当体下降至有效范围以下时,接触力才处于活动状态。
- 索引
- 显示用于标识耦合的独特编号(只读)。
- 子节点
-
- 法向力
- 切向力
-
- 动摩擦系数
- (位于 Eqn. (5110) 中)。
- Tanh 系数
- (位于 Eqn. (5110) 中)。
- 接触表面
-
- 输入
- 指定要防止接触的环境边界。这些输入不得设为 6 自由度体的边界。如果要防止两个 6 自由度体接触,则在体耦合 > [接触 1] 节点下将对象 1 和对象 2 均设为 6 自由度体。
球形接头
球形接头通常称为球窝接头,可用来耦合在多体运动过程中相对于彼此移动的两个 6 自由度体。球形接头将这两个 6 自由度体的相对运动限制于仅绕接头位置旋转。不允许两个 6 自由度体相对平移。
下图说明如何在 Simcenter STAR-CCM+ 中对球副建模的概念:
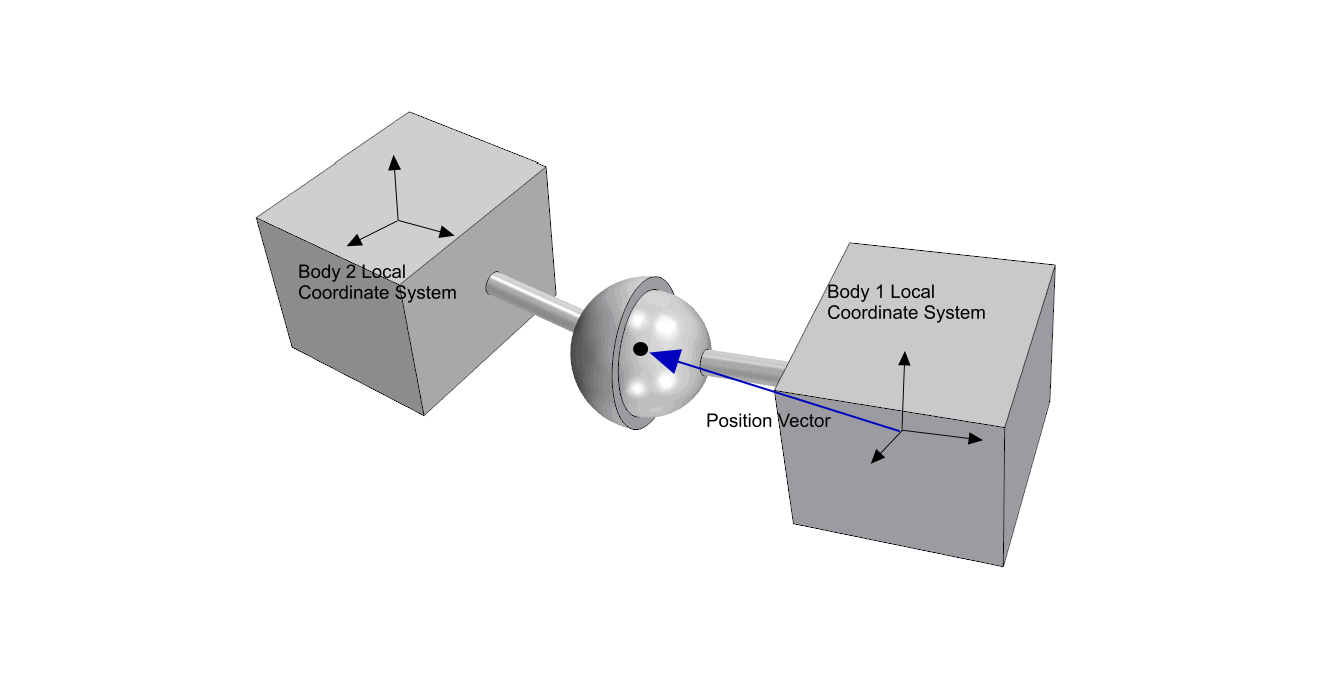
球形接点连接两个 6 自由度体,其中每个都有自己的局部体坐标系。相对于各自的局部坐标系,每个体对于球形接头的所在位置(即,球形接头位置)有着不同的考量。当体移动时,每个局部体坐标系中的位置保持不变。在基准坐标系中,每个体的球形接点位置必须重合。在这种情况下,将满足约束条件 Eqn. (5080)。但是,球形接头相对于基准坐标系的绝对位置可以随时间变化。
- [球形接点] 属性
-
- 对象 1
-
设置球形接头的第一个端点连接到的锚点类型。必须不同于对象 2。
- 环境:将第一个终点附加到环境位置。
- 体:将第一个终点附加到选定的 6 自由度体。
- 对象 2
- 设置球形接头的第二个端点连接到的锚点类型。必须不同于对象 1。
- 环境:将第二个终点附加到环境位置。
- 体:将第二个终点附加到选定的 6 自由度体。
- 已启用
- 打开时,耦合处于活动状态。
- 位置
- 相对于坐标系的球形接头坐标。
- 索引
- 用于标识耦合的独特编号(只读)。
- [球形接点] 专家属性
-
- 坐标系
- 用于指定位置的坐标系。仅提供对象 1 或对象 2 的体局部坐标系。
旋转接头
旋转副有时也称为销或铰链,可用于耦合在多体运动中或运动学系统中相互之间有相对移动的两个 6 自由度体。旋转接头使两个 6 自由度体可围绕旋转轴进行一次相对旋转。所有其他相对旋转和平移都受到限制。
下图说明如何在 Simcenter STAR-CCM+ 中对旋转副建模的概念:
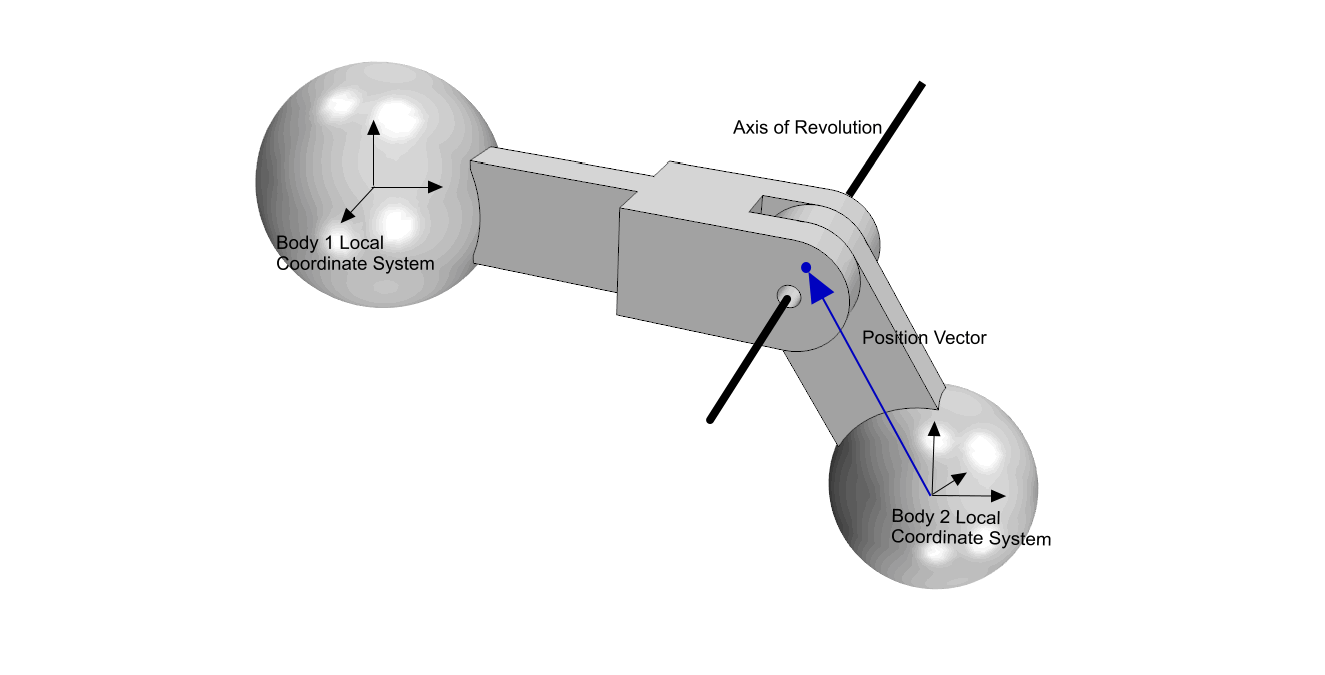
旋转关节连接两个 6 自由度体,其中每个体都具有自己的局部体坐标系。相对于各自的局部坐标系,每个体都具有关于旋转接头所在位置(即旋转接头的位置和轴方向)的不同视图。在基准坐标系中,每个体的旋转关节位置和轴方向必须重合。在这种情况下,将满足约束条件 Eqn. (5080)。但是,根据基准参考系,旋转接头的绝对位置和轴可能会随着时间的推移发生变化。
- [旋转关节] 属性
-
- 对象 1
- 设置旋转接头的第一个端点连接到的锚点类型。必须不同于对象 2。
- 环境:将第一个终点附加到环境位置。
- [体]:将第一个终点附加到选定的 6 自由度体。
- 对象 2
- 设置旋转接头的第二个端点连接到的锚点类型。必须不同于对象 1。
- 环境:将第二个终点附加到环境位置。
- [体]:将第二个终点附加到选定的 6 自由度体。
- 已启用
- 打开时,耦合处于活动状态。
- 轴
- 相对于坐标系的接头旋转轴方向。
- 位置
- 相对于坐标系的旋转接头坐标。
- 索引
- 用于标识耦合的独特编号(只读)。
- [旋转关节] 专家属性
-
- 坐标系
- 指定用于位置和轴的坐标系。仅提供对象 1 或对象 2 的体局部坐标系。
固定铰
固定铰对两个体之间的刚性连接进行建模,它抑制它们之间任何类型的相对运动。耦合的体作为一个整体进行移动。您可以通过停用耦合复选框来禁用固定铰,以将相连体释放为两个独立的实体。
- [固定铰] 属性
-
固定接头有两侧,每侧连接到一个对象。
- 对象 1
- 设置固定接头的第一侧。无需定义位置。必须不同于对象 2。
- 环境:连接到环境。
- [体]:连接到选定的 6 自由度体。
- 对象 2
- 设置固定接头的第二侧。无需定义位置。必须不同于对象 1。
- 环境:连接到环境。
- [体]:连接到选定的 6 自由度体。
- 已启用
- 打开时,耦合处于活动状态。
- 索引
- 显示用于标识耦合的独特编号(只读)。
用户自定义
此耦合类型可用于以用户自定义的方式将一个 6 自由度体耦合到另一个 6 自由度体或耦合到环境。用户自定义的耦合包含两个端点。通过场函数、表或用户程序来定义这些端点处作用的力和力矩。例如,可使用此功能将 Simcenter STAR-CCM+ DFBI 模拟耦合到第三方系泊动力学 API。
- [用户自定义] 属性
-
- 对象 1
- 设置用户自定义耦合的第一个端点连接到的锚点类型。必须不同于对象 2。
- 环境:将第一个终点附加到环境位置。
- [体]:将第一个终点附加到选定的 6 自由度体。
- 对象 2
- 设置用户自定义耦合的第二个端点连接到的锚点类型。必须不同于对象 1。
- 环境:将第二个终点附加到环境位置。
- [体]:将第二个终点附加到选定的 6 自由度体。
- 已启用
- 打开时,耦合处于活动状态。
- 位置 1
-
指定对象 1 上用户自定义耦合的第一个终点的锚定位置。
- 位置 2
-
指定对象 2 上用户自定义耦合的第二个终点的锚定位置。
- 索引
- 显示用于标识耦合的独特编号(只读)。可用于标识用户程序或场函数中的不同耦合。
- [用户自定义] 专家属性
-
- 坐标系 1
- 用于指定位置 1 的坐标系。
- 坐标系 2
- 用于指定位置 2 的坐标系。
- 计算力矩
- 启用时,计算在用户自定义耦合的端点处施加的力所产生的力矩。禁用时,必须提供力矩分布中的所有力矩。
- 子节点
-
- 力分布
-
- 方法
- 指定在用户自定义耦合的终点处施加的力指定为矢量分布。指定的力还会产生力矩。仅在激活计算力矩后 Simcenter STAR-CCM+ 才会自动计算此力矩。
- 坐标系
- 定于用于定义力矢量的坐标系。
- 力矩分布
-
- 方法
- 除激活计算力矩后 Simcenter STAR-CCM+ 根据指定力计算的力矩外,还指定另一额外力矩。此额外力矩充当旋转点,即体位置。另请参见: 体位置和体局部坐标系。例如,可以使用它来定义用户自定义的具有额外扭转力矩的悬链线耦合。
- 坐标系
- 定义用于定义力矩矢量的坐标系。
齿轮副
一个齿轮副耦合两个 6 自由度体,表示两个齿轮。在齿轮副中,指定两个齿轮的运动学关系。
- 齿轮 1
- 指定两个耦合齿轮中的第一个。
- 齿轮 2
- 指定两个耦合齿轮中的第二个。
- 已启用
- 激活后,耦合处于活动状态。
- 指定齿轮传动比
- 激活后,指定齿轮传动比而不是齿数。齿轮传动比是齿轮 1 相对齿轮 2 的角速度之比。
- 齿轮 1 齿数
- 指定第一个齿轮的齿数。
- 齿轮 2 齿数
- 指定第二个齿轮的齿数。
- 两个体使用旋转副耦合到同一基本体(例如,环境)。
- 旋转副不必平行,但它们的轴方向对运动学设置有显著影响。旋转速率相对于给定轴方向进行测量。在相反方向翻转轴,会更改转动速度的符号。
- 对于大致平面布局的齿轮,旋转副的轴应指向机构的同一侧。
- 对于齿轮围绕内部分组的布局(如差动齿轮),轴应指向机构内部。
- 对于齿轮与内齿轮之间的齿轮副,内齿轮旋转副的轴应朝相反方向翻转,以使两个齿轮同向旋转。注意,这仅适用于齿轮副,不适用于行星齿轮副。
行星齿轮副
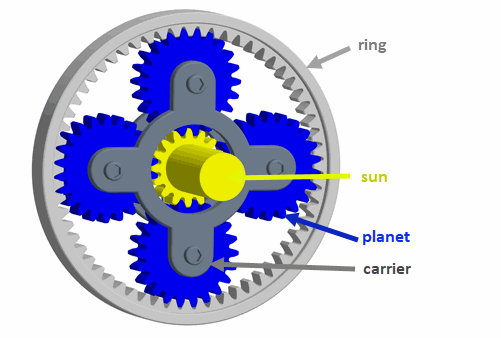
行星齿轮副是用于定义行星齿轮传动装置的预定义齿轮副。行星齿轮模式指示运动副的操作配置。Simcenter STAR-CCM+ 支持以下行星齿轮模式:
- 模式
- 指定行星齿轮副的操作配置。
- 太阳-行星-行星架
- 默认模式。太阳-行星-行星架模式将激活以下属性:
- 太阳轮:指定表示太阳轮的 6 自由度体。
- 行星轮:指定表示行星轮的 6 自由度体。
- 行星架:指定表示行星架的 6 自由度体。
- 太阳轮齿数:指定太阳轮的齿数。
- 行星轮齿数:指定行星轮的齿数。
- 齿圈-行星-行星架
- 齿圈-行星-行星架模式将激活以下属性:
- 齿圈:指定表示齿圈的 6 自由度体。
- 行星轮:指定表示行星轮的 6 自由度体。
- 行星架:指定表示行星架的 6 自由度体。
- 齿圈齿数:指定太阳轮的齿数。
- 行星轮齿数:指定行星轮的齿数。
行星齿轮传动装置可以由具有两种模式的行星齿轮副组成。